Монокулярное зрение
- наблюдение объектов одним глазом.
Изображение объекта строится на сетчатке в перспективной, центральной проекции с помощью хрусталика, обеспечивающего резкость изображения путём изменения своей кривизны, что называется аккомодацией
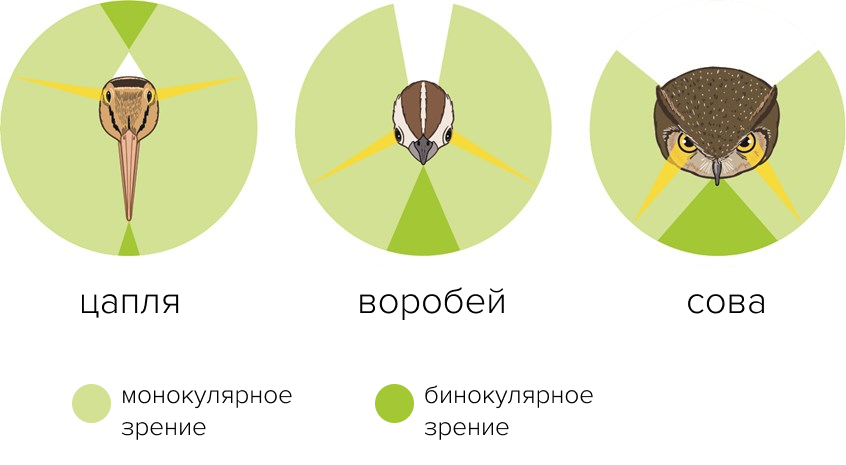
Бинокулярное зрение
наблюдение объектов двумя глазами
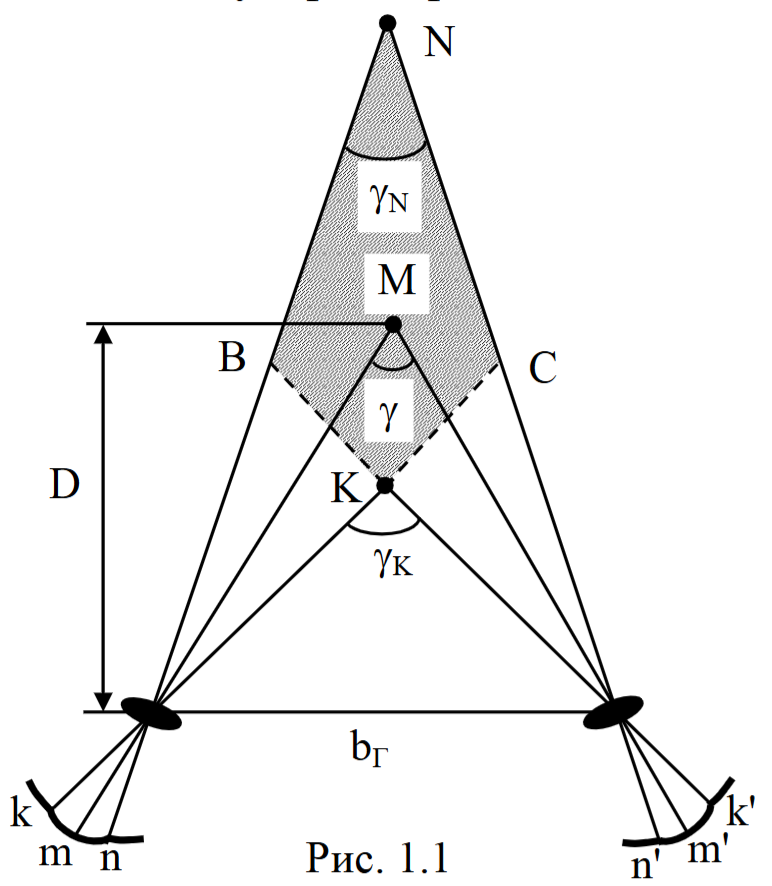
Глазной базис bг - расстояние между центрами хрусталиков глаз называется Угол конвергенции γ - угол под которым пересекаются зрительные оси.
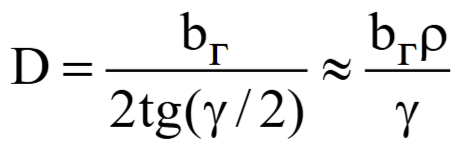
Стереоэффект
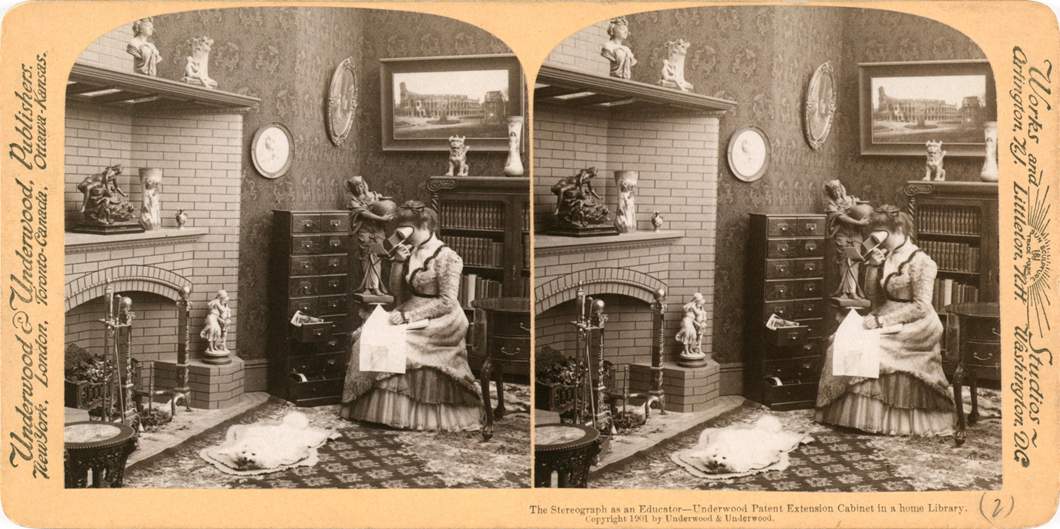
Стереоэффект
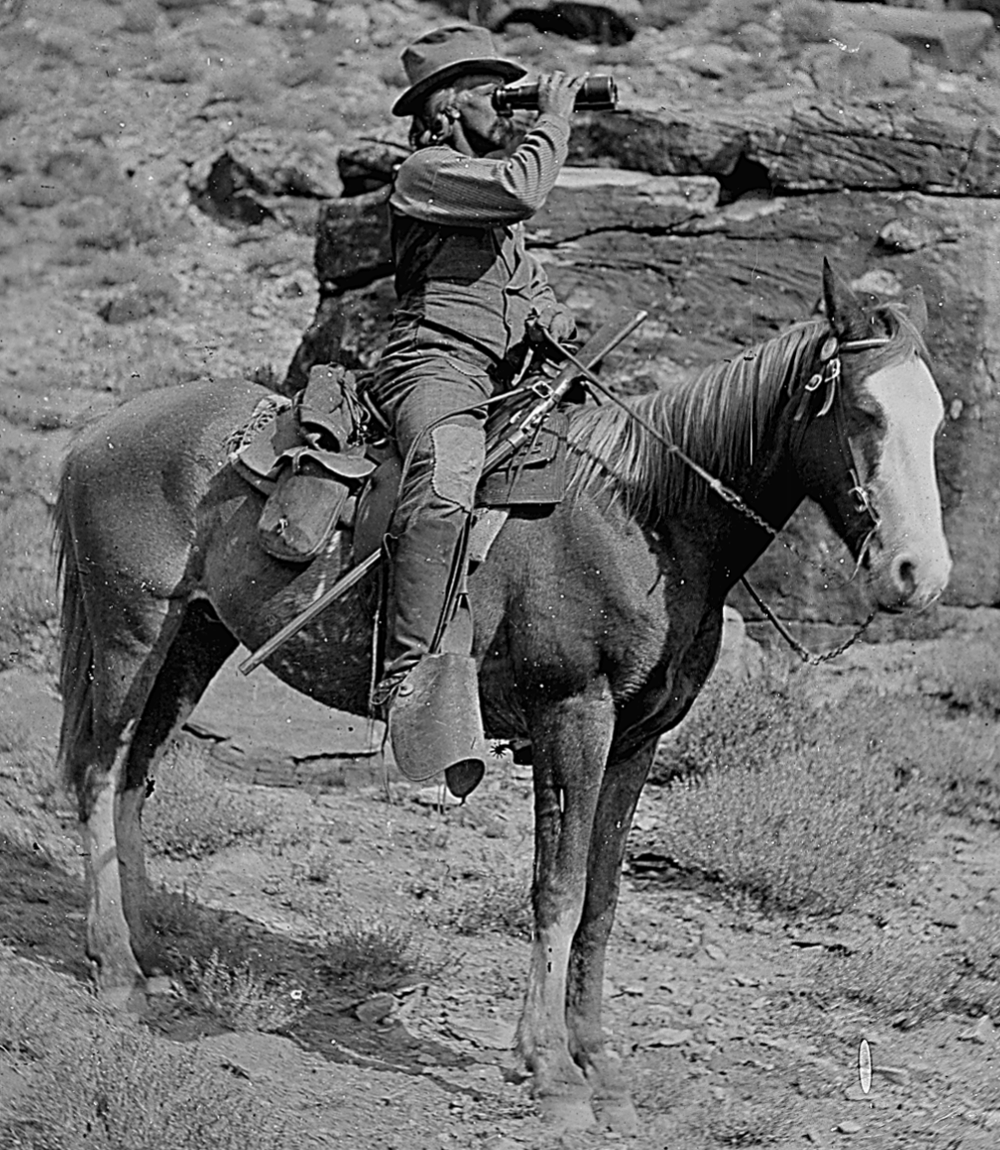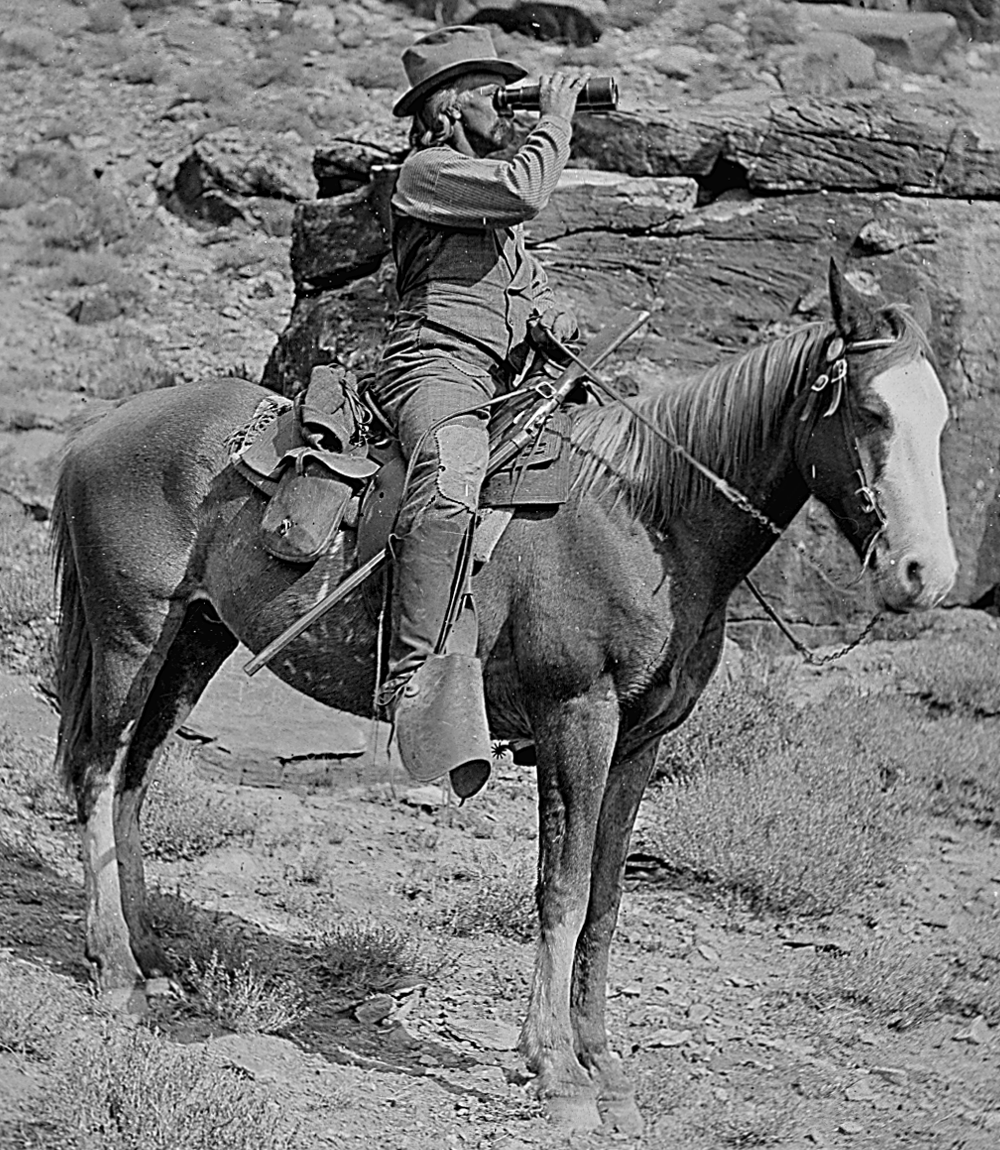
Слайд 7
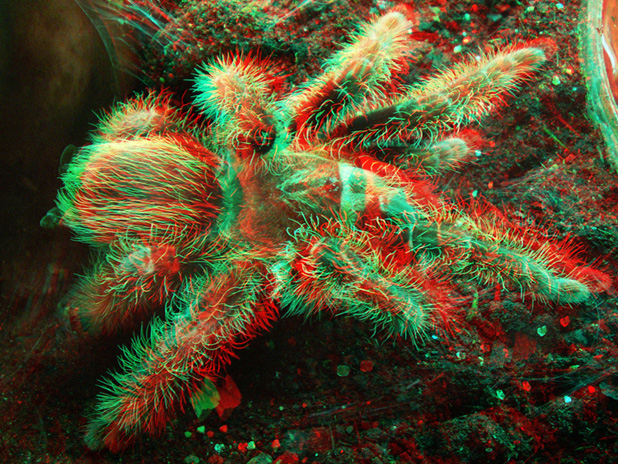
Средства просмотра стереоизображений
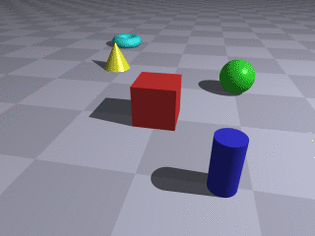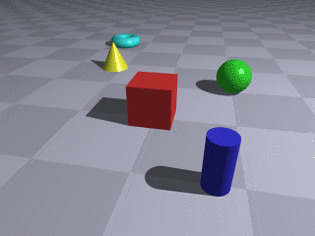
«Качающаяся» стереоскопия
gif анимация
«Качающаяся» стереоскопия
gif анимация
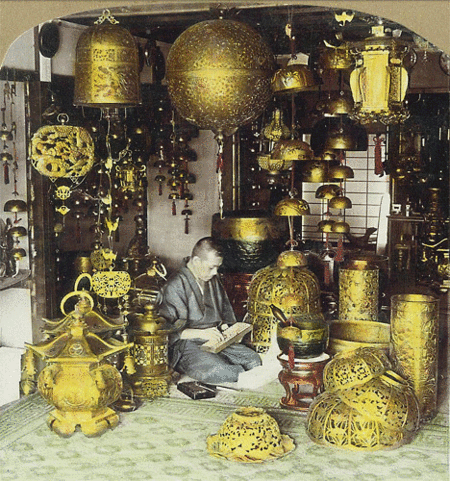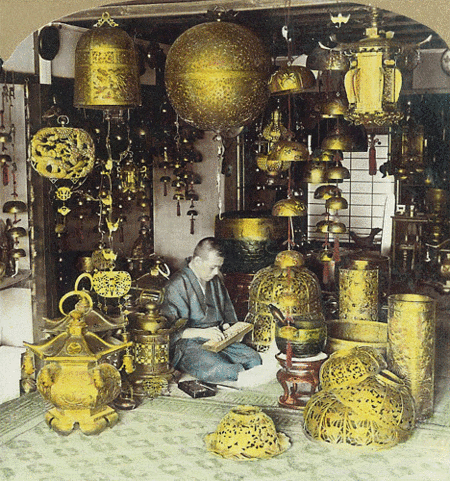
Анаглиф
- в красном канале изображена картина для левого глаза,
- в бирюзовом — для правого.
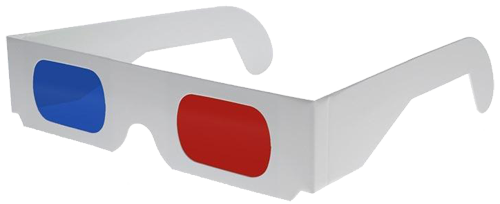
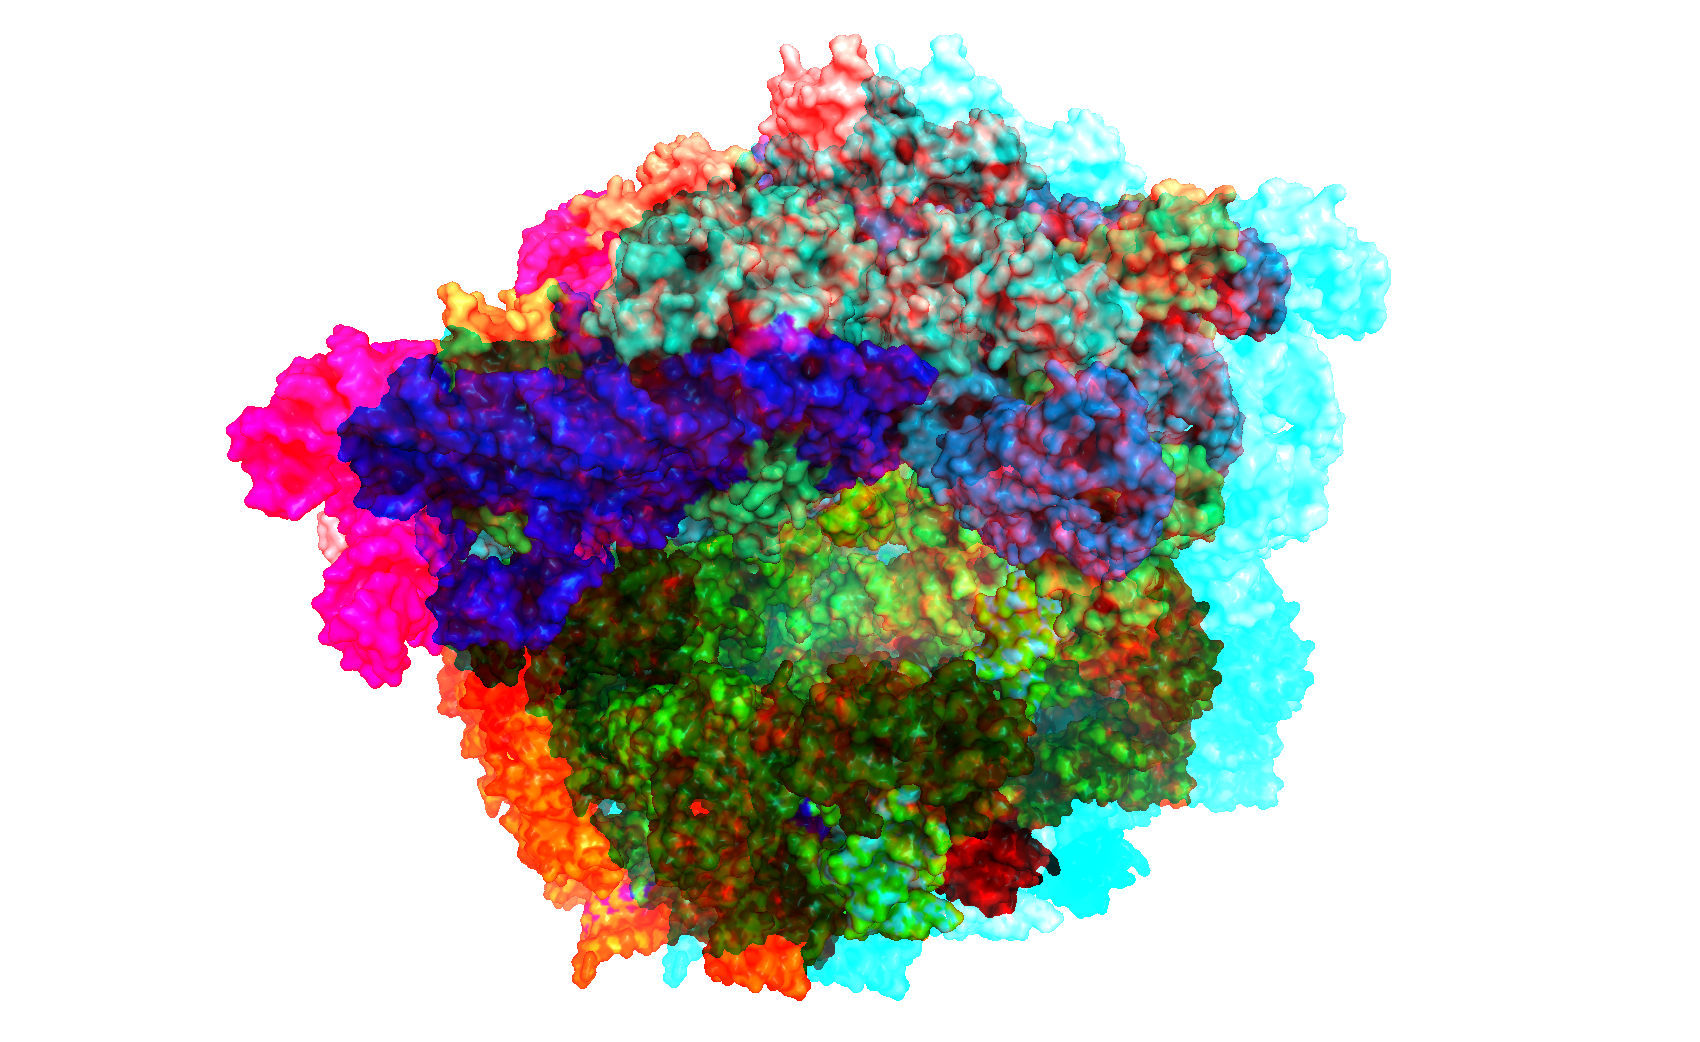
- red-cyan / Красно - синий+зеленый: (по RGB, R/G+B) green-magenta / Зелено - красный+синий: (по RGB, G/R+B) yellow-blue / Желто - синий: (по RGB, R+G/B)
Анаглиф
Анаглиф
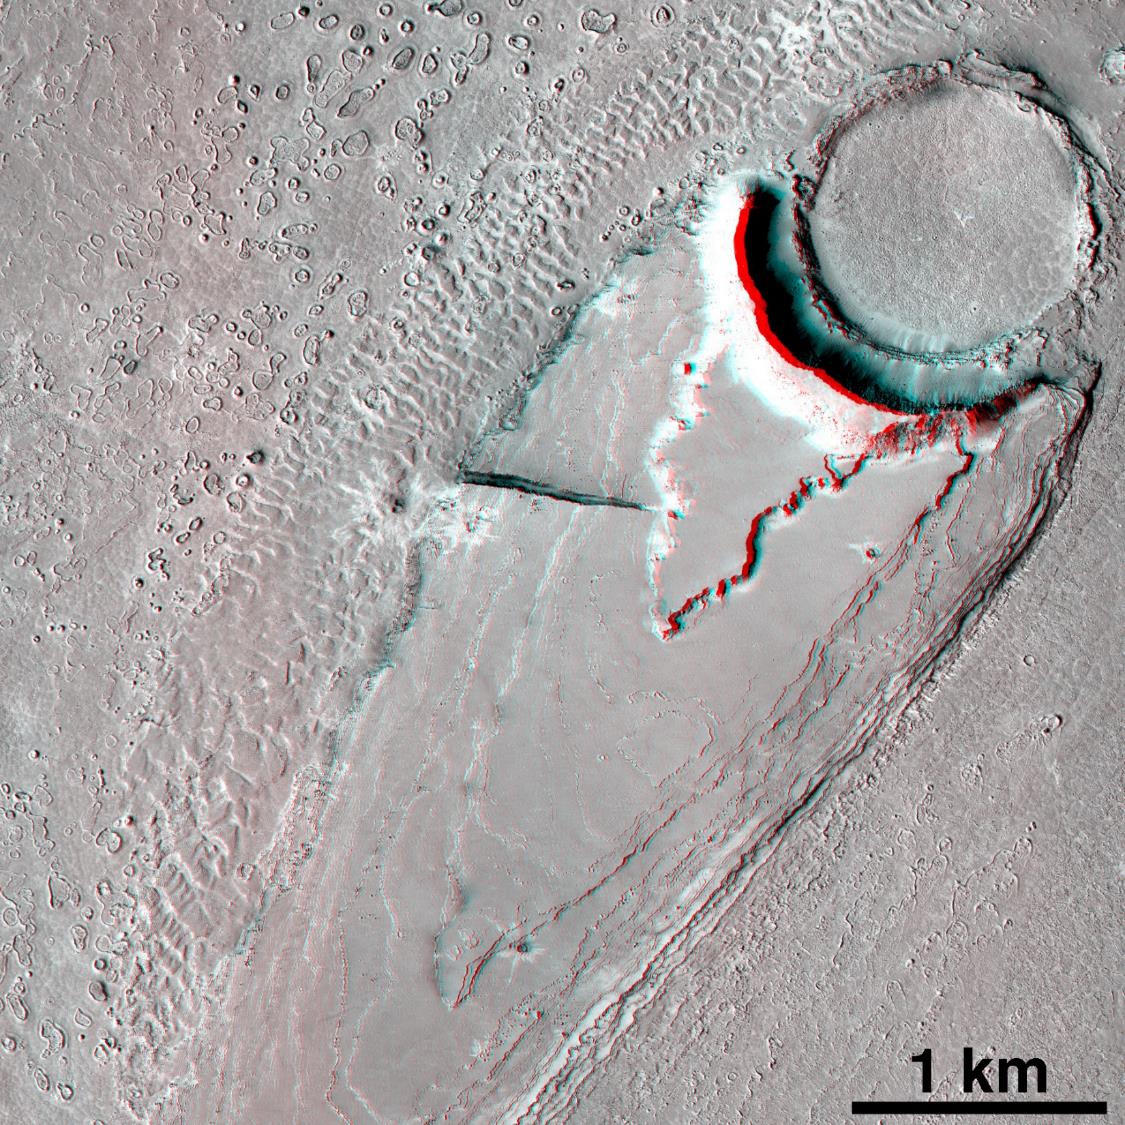
Анаглиф
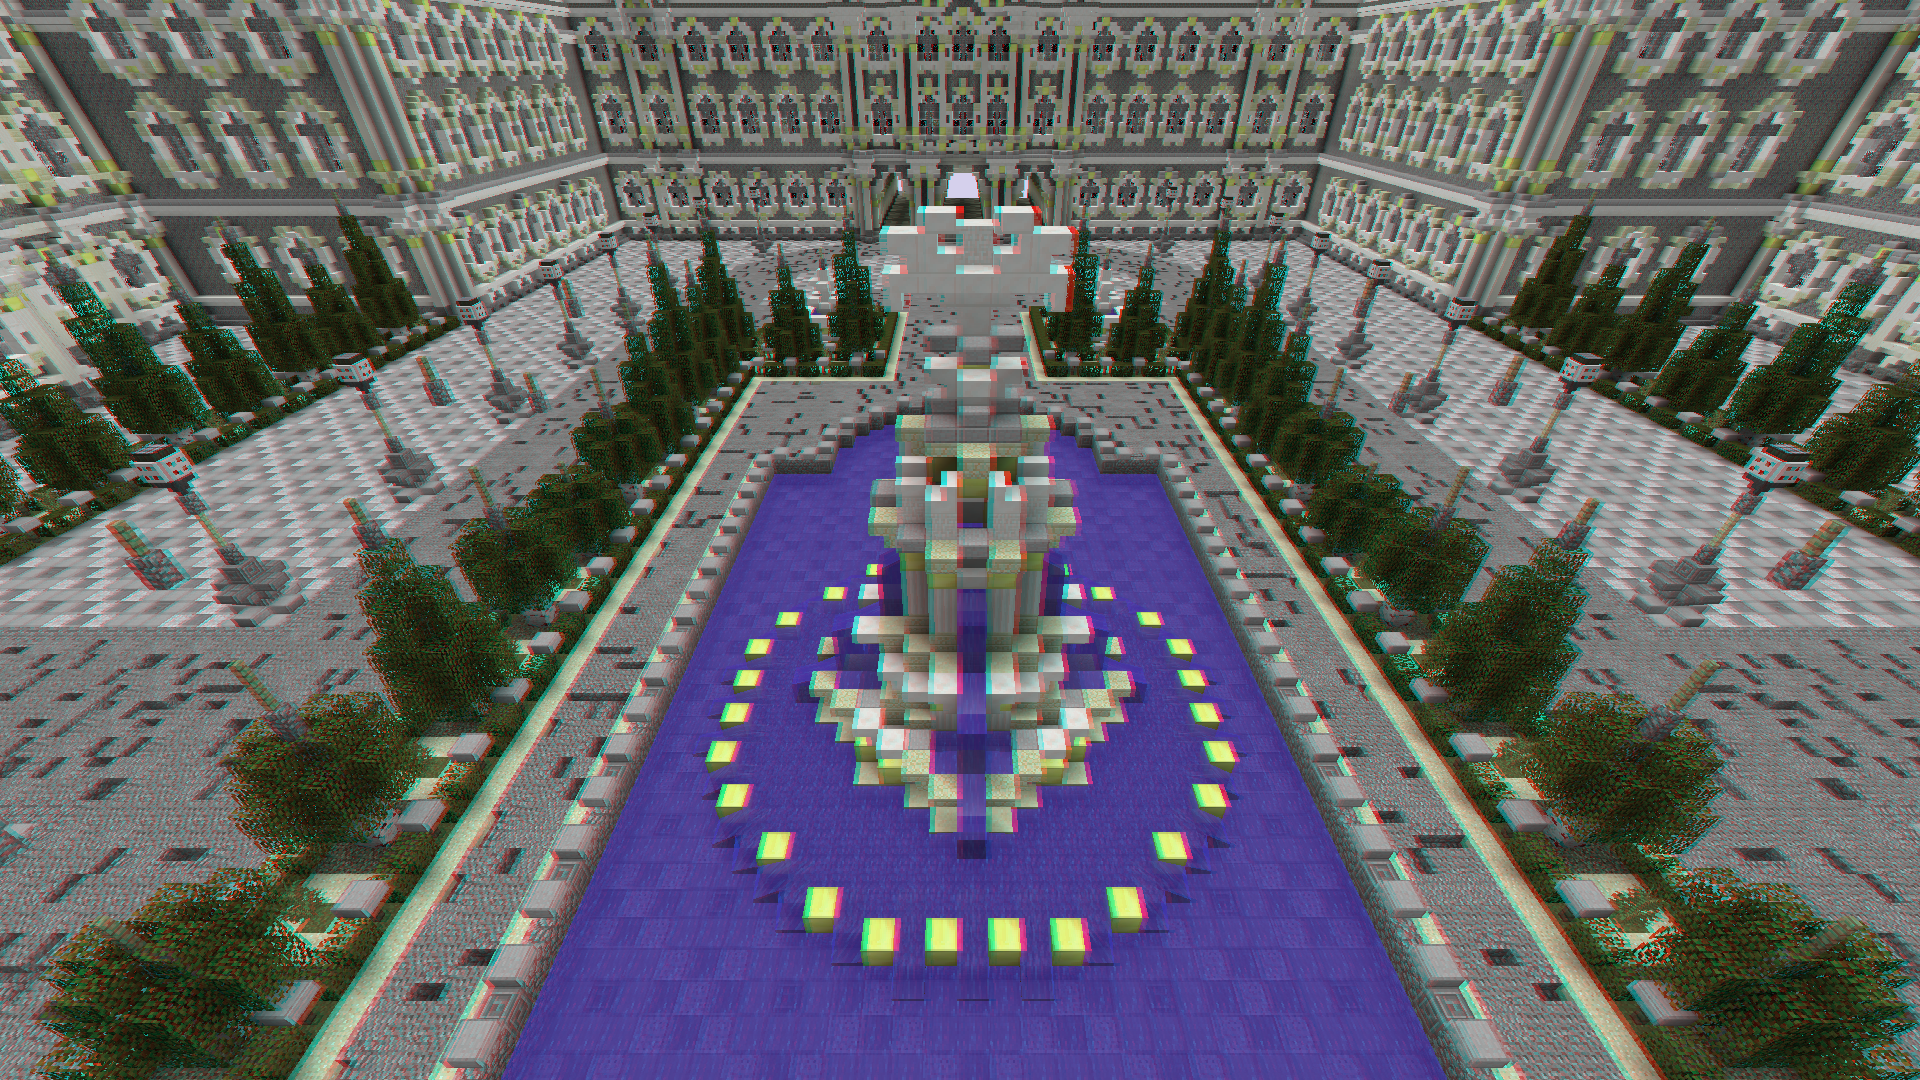
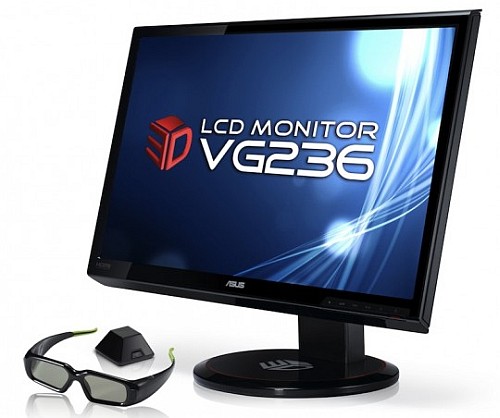
Затворное стерео
- Мигание правого и левого изображений синхронизировано с закрытием левого и правого глаза
- XpanD
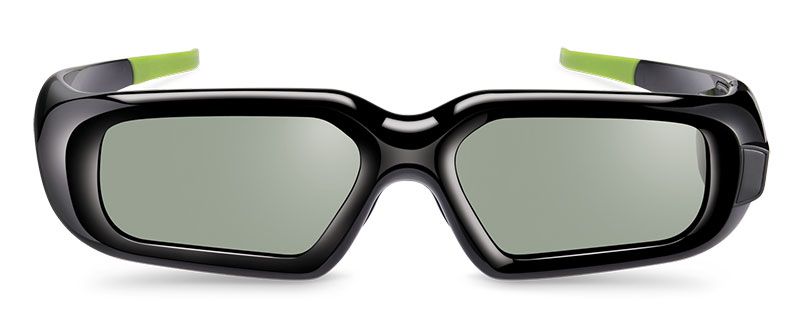
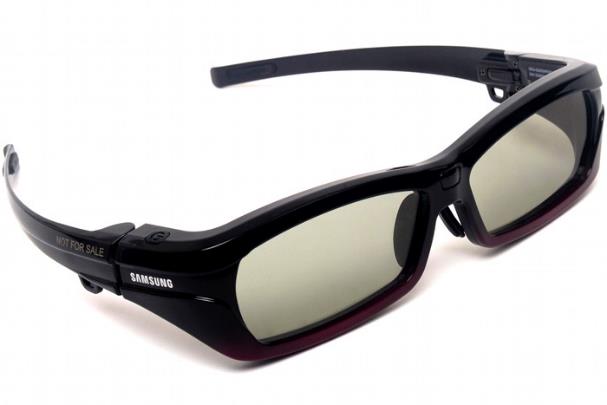
Затворное стерео
- Мигание правого и левого изображений синхронизировано с закрытием левого и правого глаза
- XpanD
Поляризационное стерео
- Правое изображение перпендикулярно поляризовано относительно левого изображения
- IMAX 3D
Поляризационное стерео
- Правое изображение перпендикулярно поляризовано относительно левого изображения
- IMAX 3D
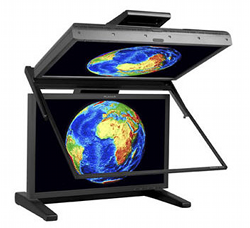
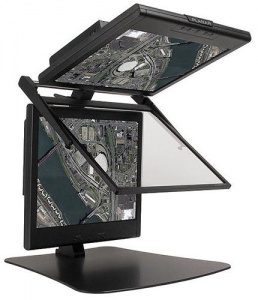
Метод чередования (интерлейса)
в одном кадре происходит чересстрочное смешение двух ракурсов
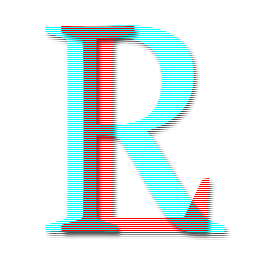
Метод чередования (интерлейса)
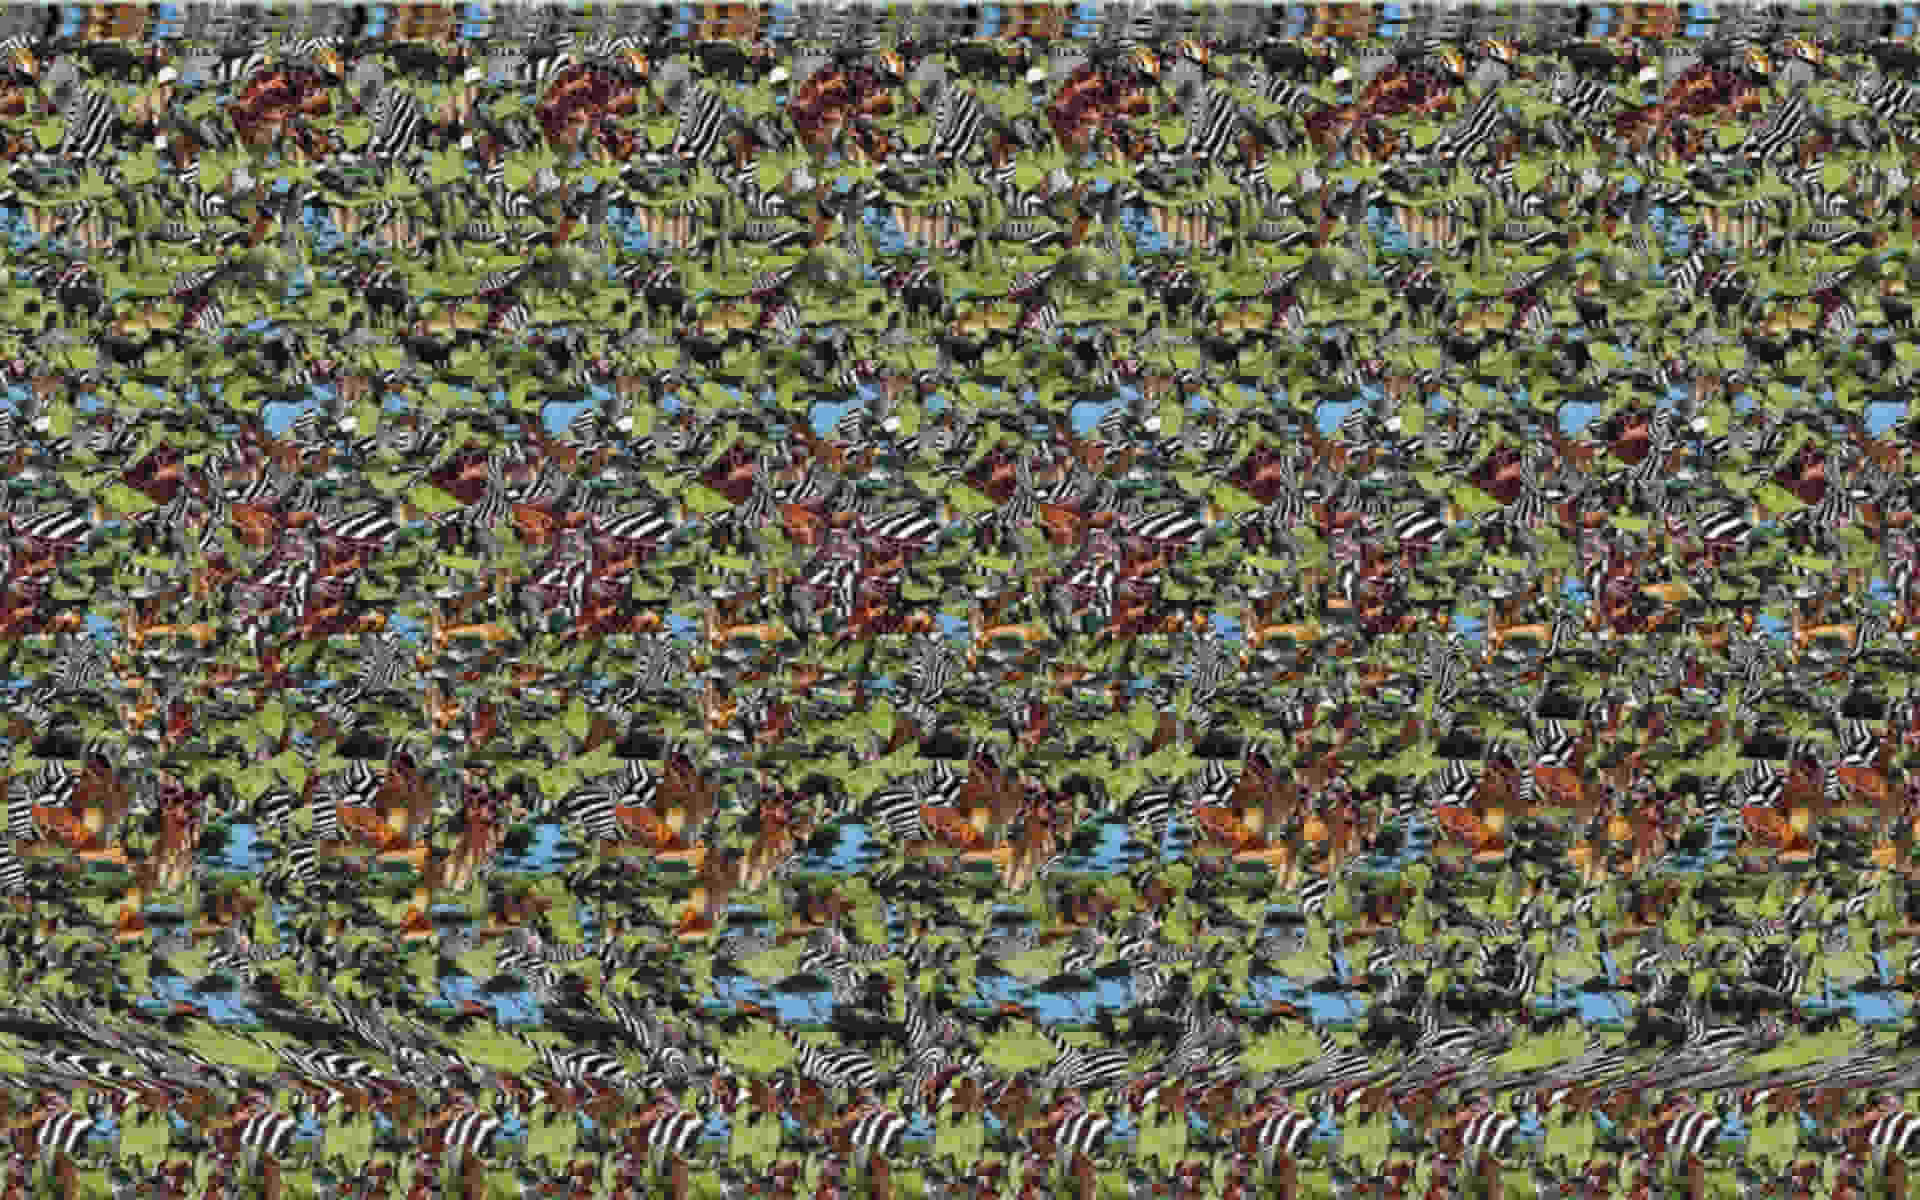
Метод паралельного взгляда
за счет сведения глаз дальше плоскости изображения
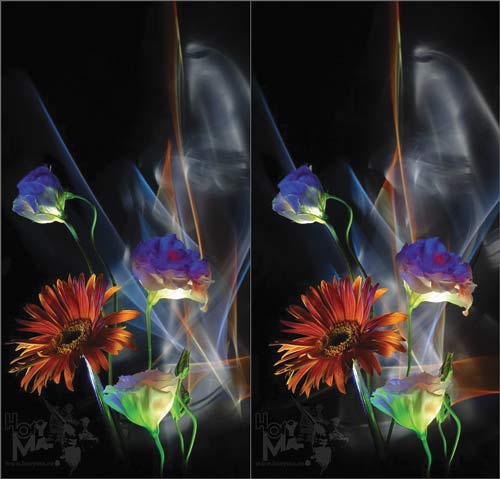
Метод перекрестного взгляда
за счет сведения глаз перед плоскостью изображения
Попеременные стереопары
Попеременные стереопары
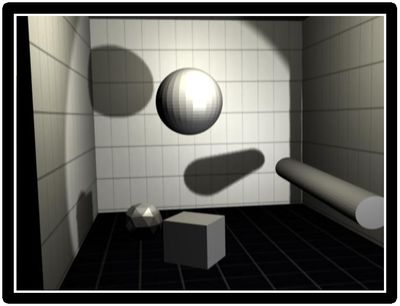
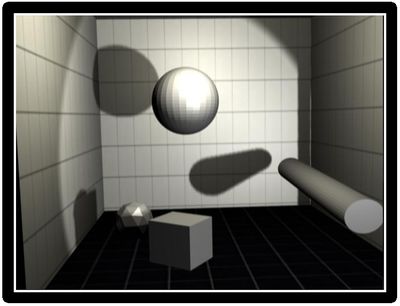
Попеременные стереопары
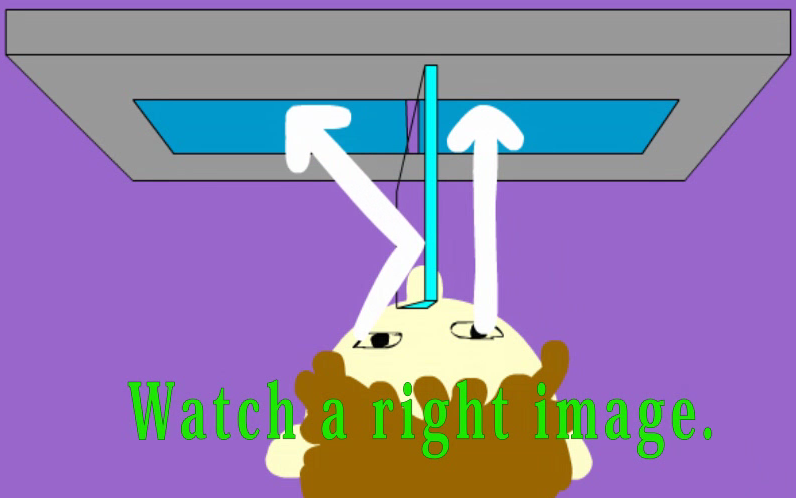
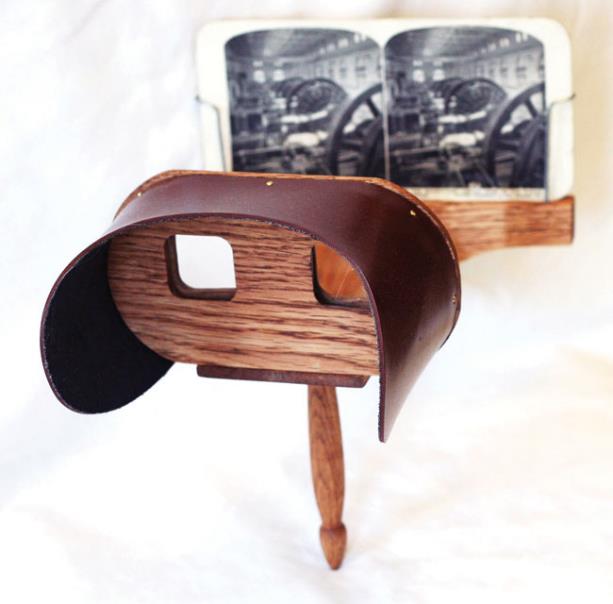
Попеременные стереопары
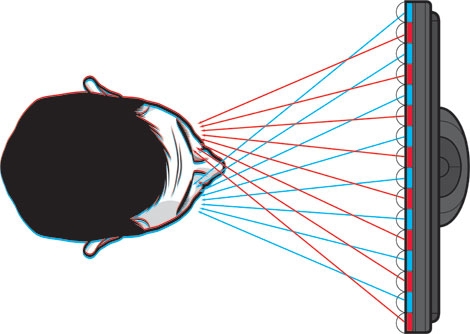
Лентикулярные технологии и австостереоскопия
Направленные изображения
Слайд 28
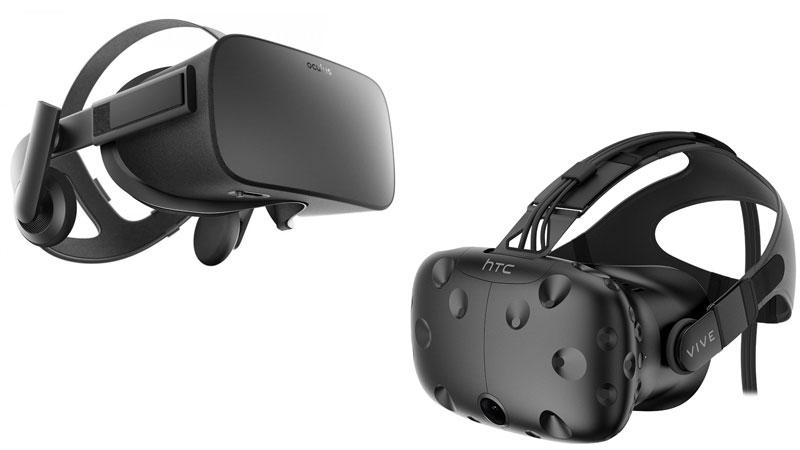
Доступные программы для создания стерео
- Stereophoto maker
- Adobe Photoshop
- Adobe Premier
- 3DSteroid Pro (android)

— ощущение протяжённости пространства и рельефности, возникающие при наблюдении реальных объектов, при бинокулярном оптическом наблюдении, рассматривании стереопар, автостереограмм и голограмм (см. бинокулярное зрение).
Стереоэффект
Фотограмметрия
- направление, занимающееся определением формы, размеров, положения и иных характеристик объектов по их фотоизображениям
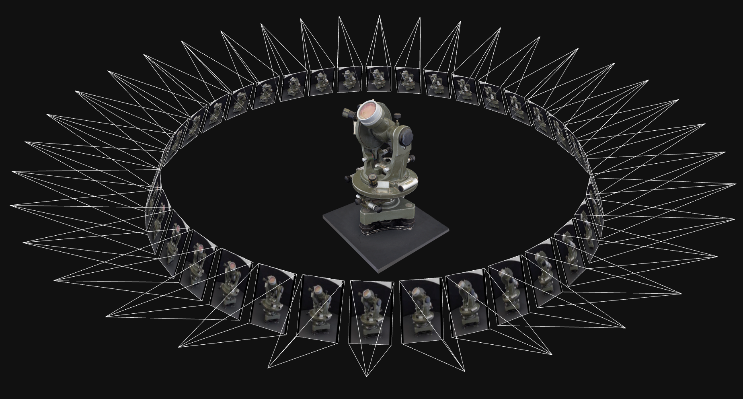
Одним из современных направлений фотограмметрии является создание трехмерных копий объектов по фотографиям
Математика вопросика
- Базовые фотограмметрические уравнения
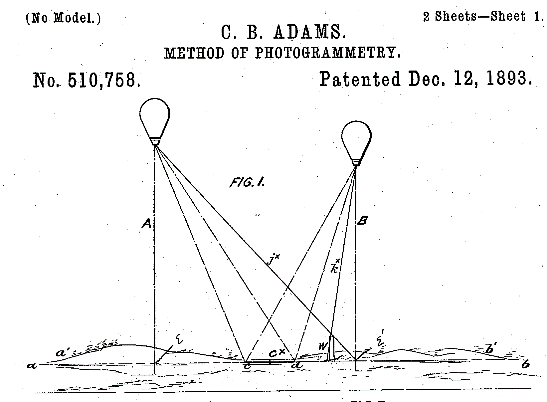
- Первый патент на фотограмметрический метод (1893 г.)
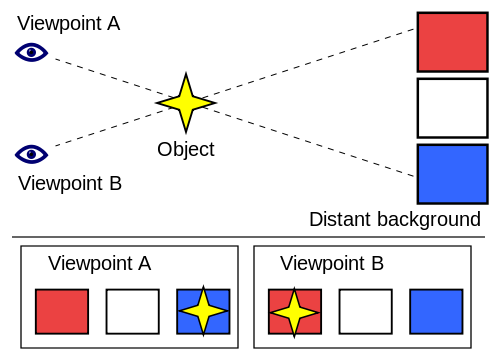
- Параллакс - изменение видимого положения объекта относительно удалённого фона в зависимости от положения наблюдателя.
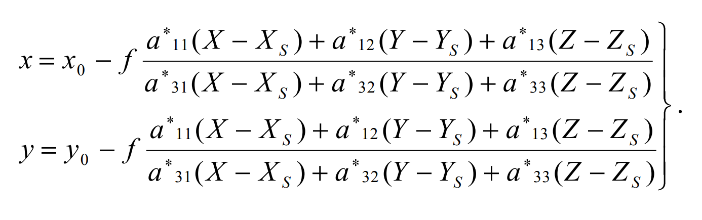
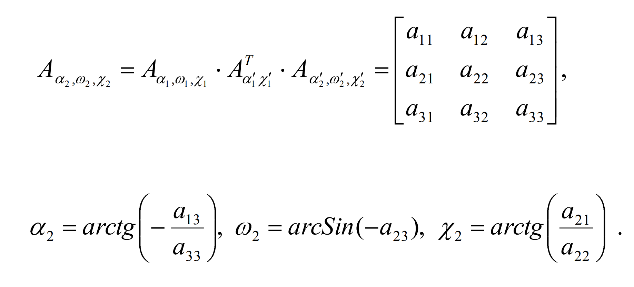
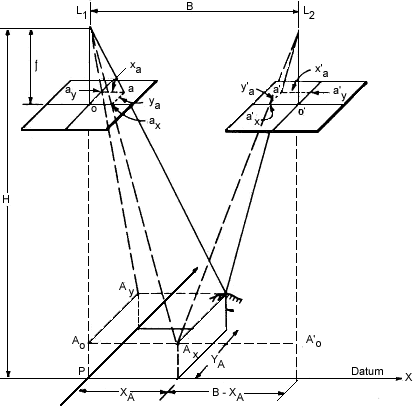
измерение параллаксов на стереопаре
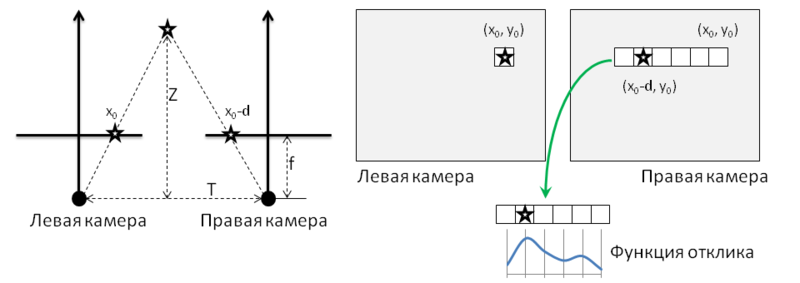
P=X1-X2
- D/f=-B/p
- X1
- X2
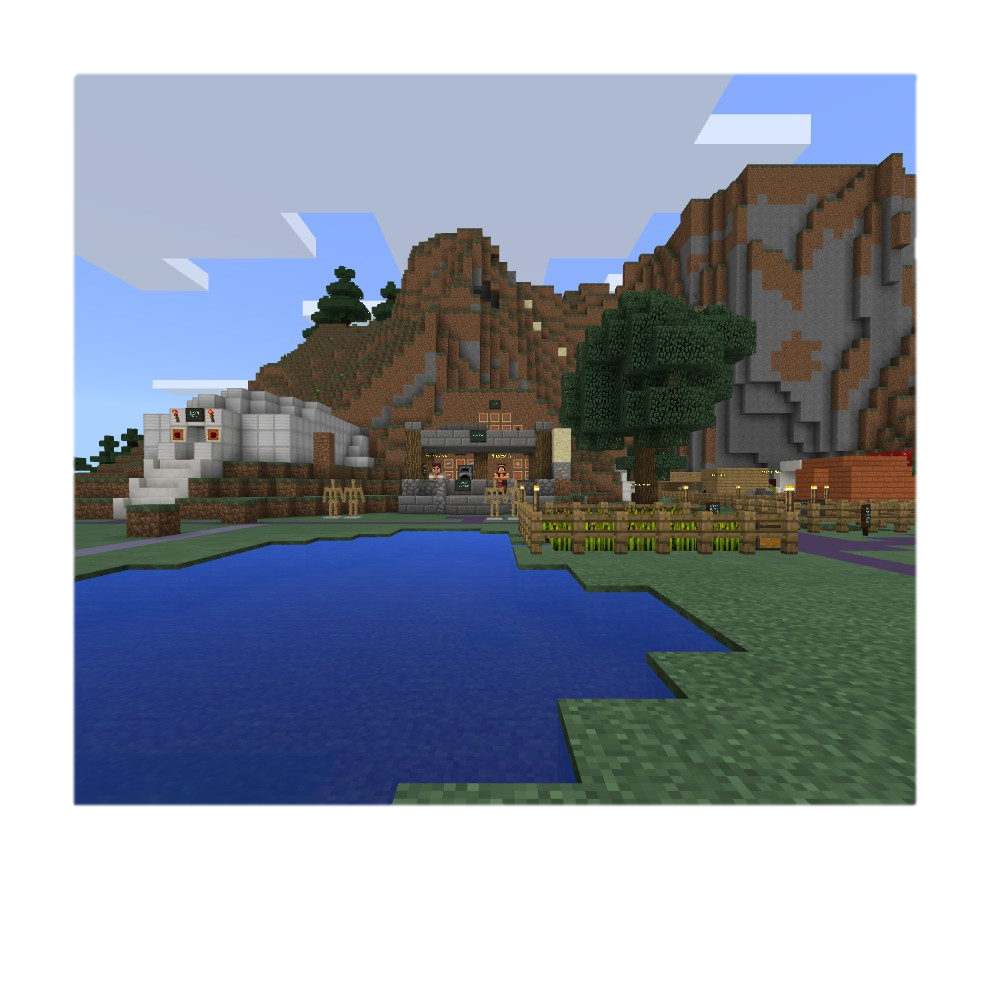
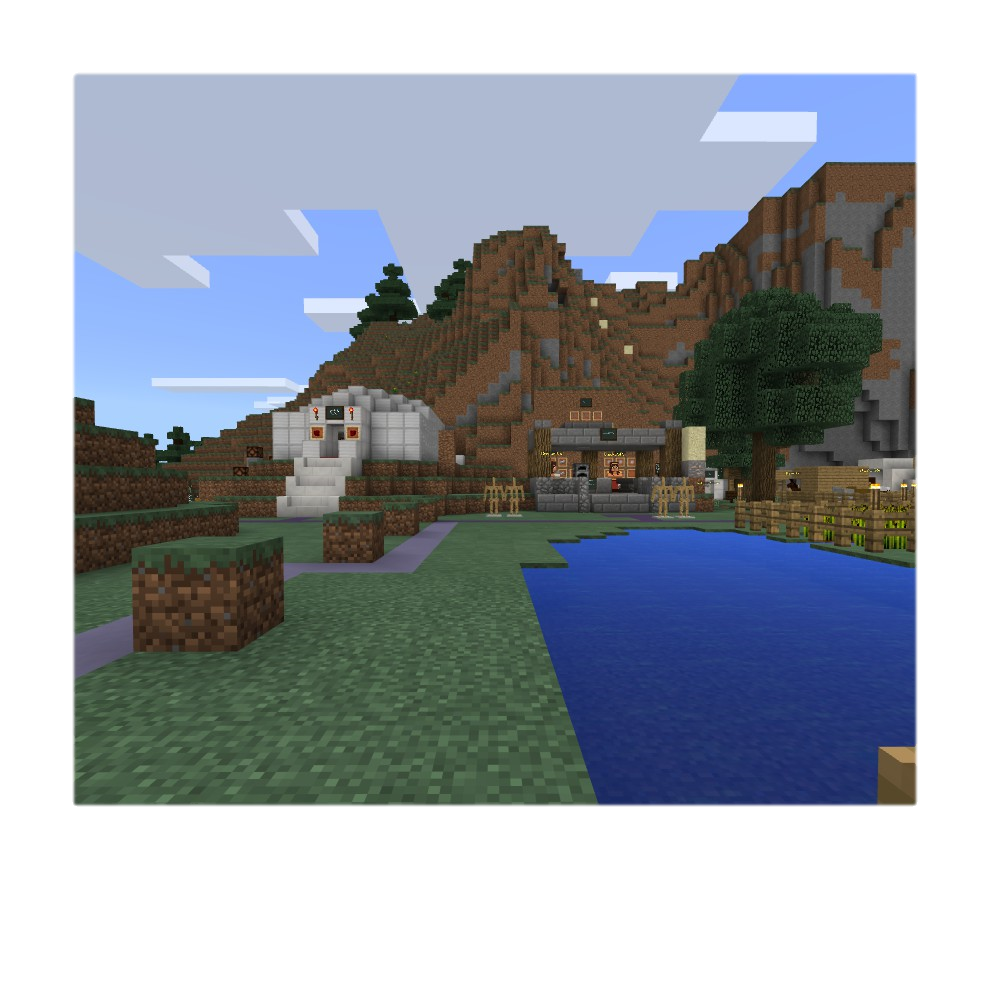
Стереоэффект
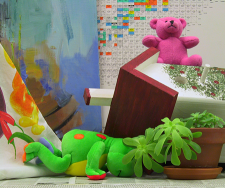
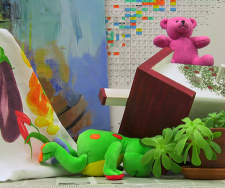
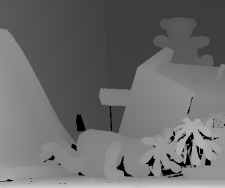
- карта глубины(справа), полученная по стереопаре (изображениям слева)
- Карта глубины - это изображение, на котором для каждого пикселя, вместо цвета, храниться его расстояние до камеры
- тёмное – дальше
- светлое - ближе
А что там с глазками?
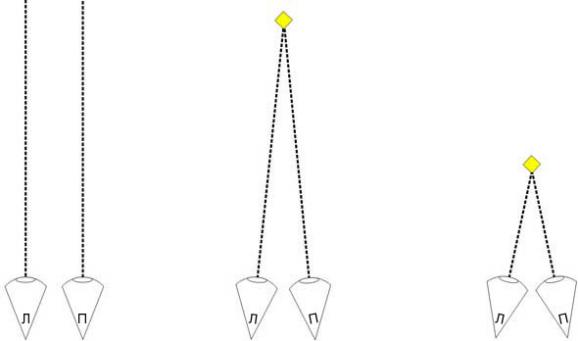
- Глазной базис («interocular distance») – расстояние между глазами
- Конвергенция («convergence») - угол, под которым сходятся оптические лучи глаз
- Аккомодация («accommodation») – глазной «автофокус»
Классификация стереофотосъемки (СФС)
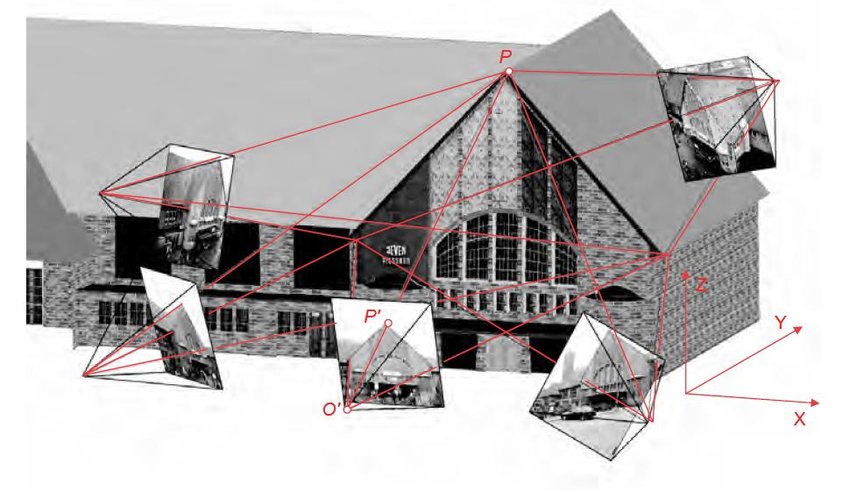
Воздушная съемка (АФС) - выполняется для создания карт и планов, СС установлена на воздушном носителе
Наземная съемка (Короткобазисная) -выполняется для создания обмерных чертежей зданий, СС установлена на штативе
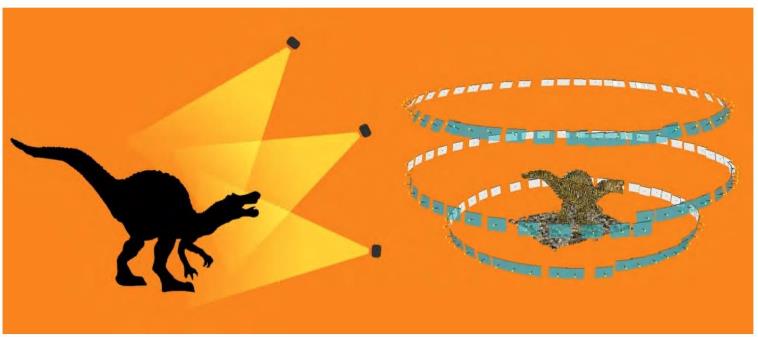
Предметная съемка - для создания трёхмерных моделей объектов, СС установлена на штативе или является элементом съемочного стенда
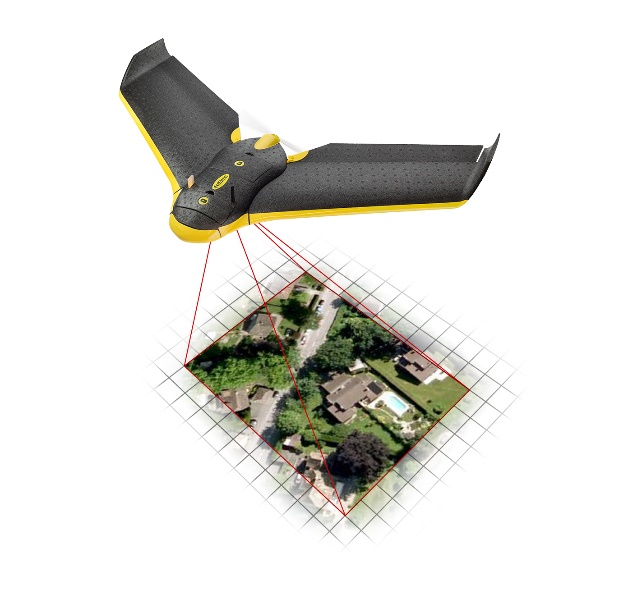
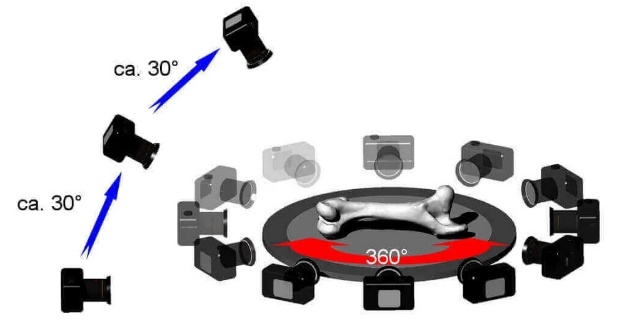
Площадная АФС
— Состоит из ряда параллельных маршрутов. Этим видом съемки покрывают большие территории. Обычно залеты имеют широтную ориентировку. Это наиболее часто используемый вид съемки
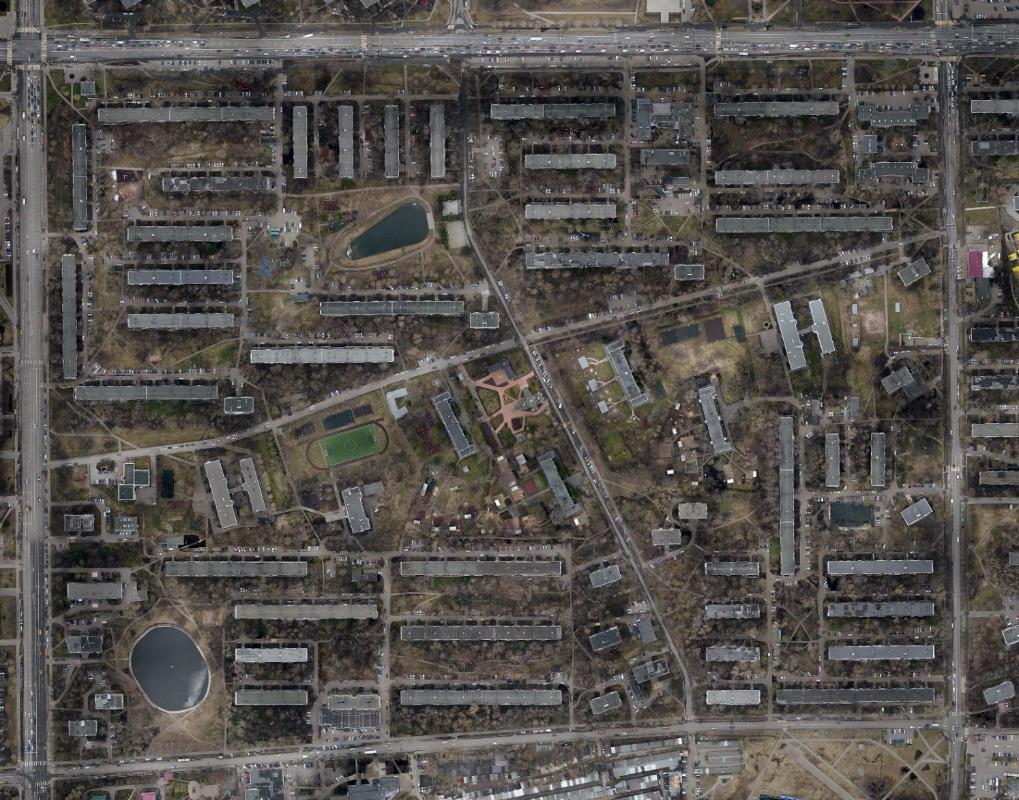
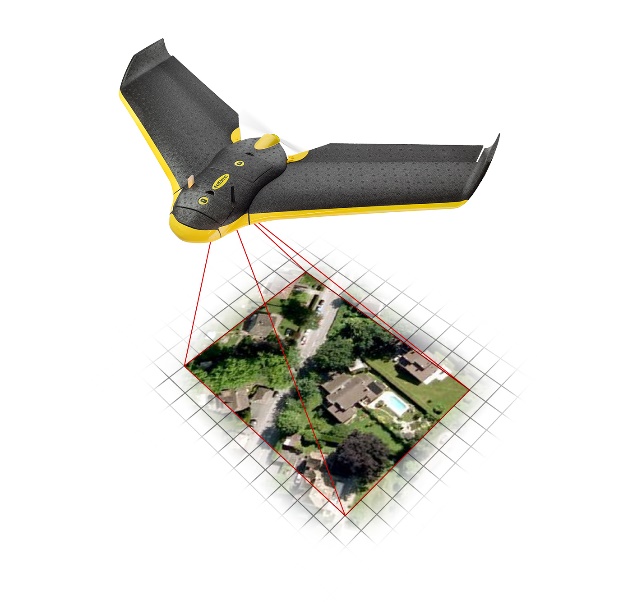
~60%
- ~60%
- Сшить изображения между собой = перекрытия
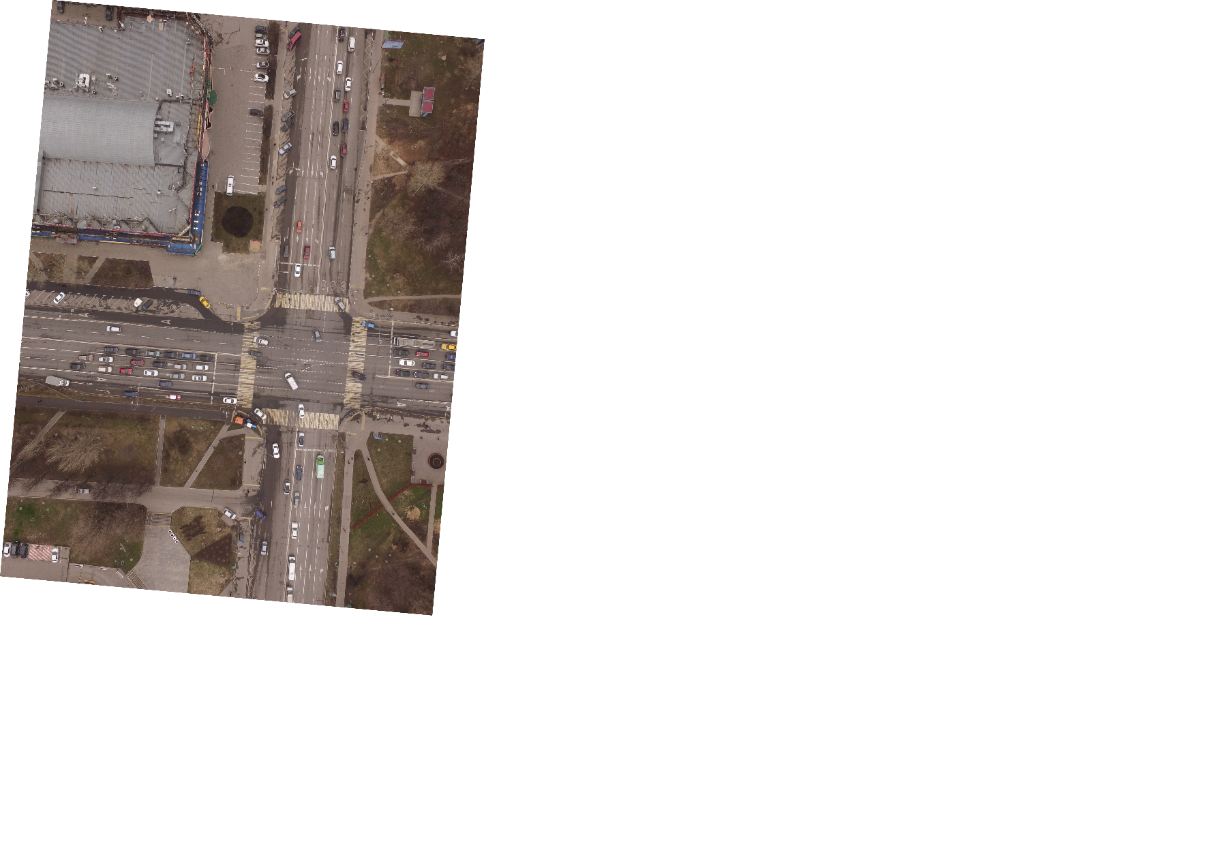
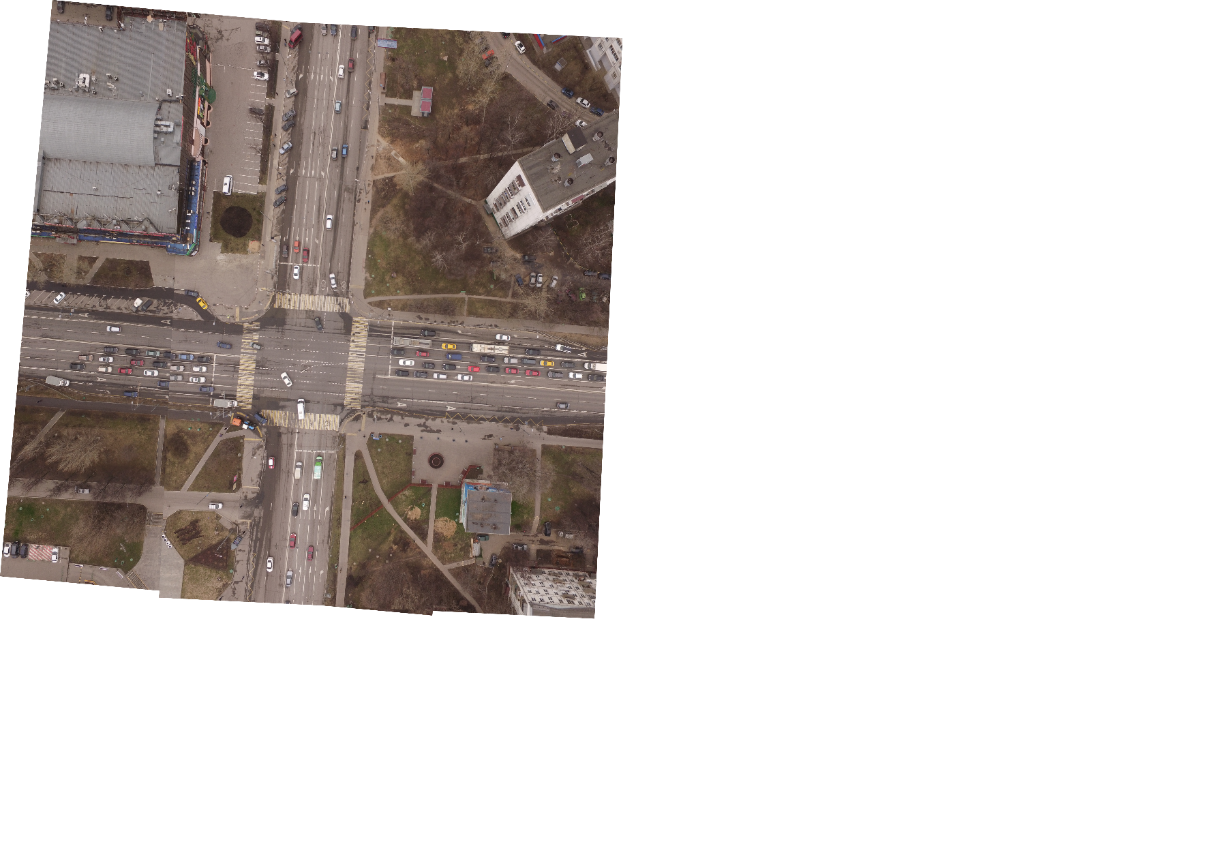
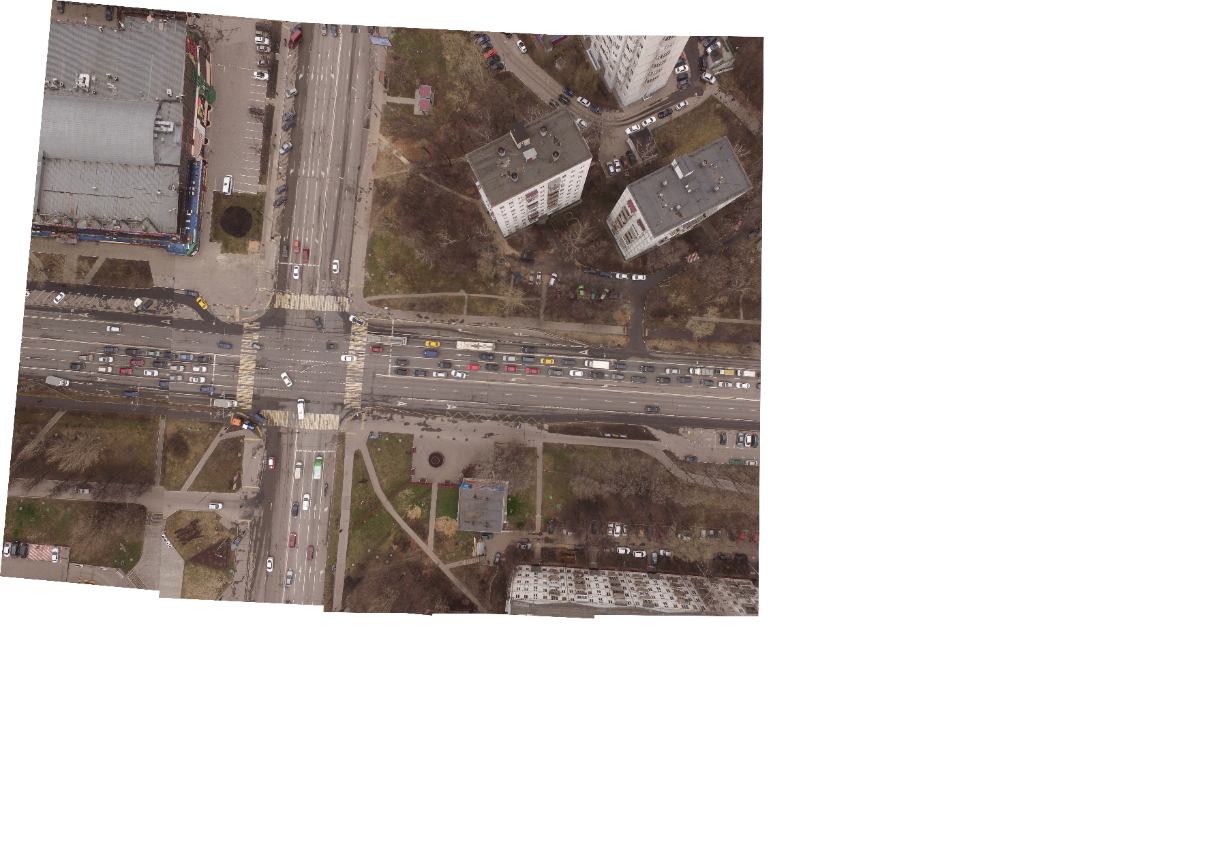
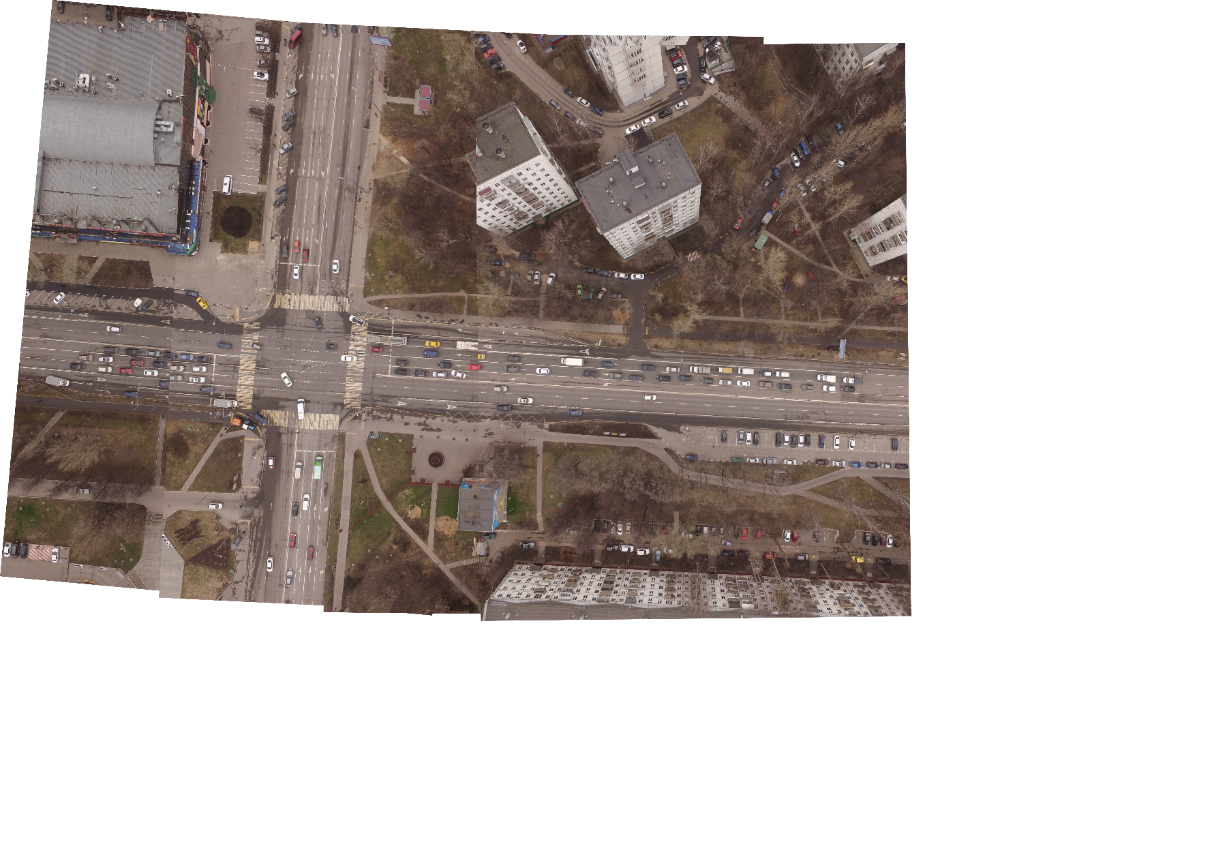
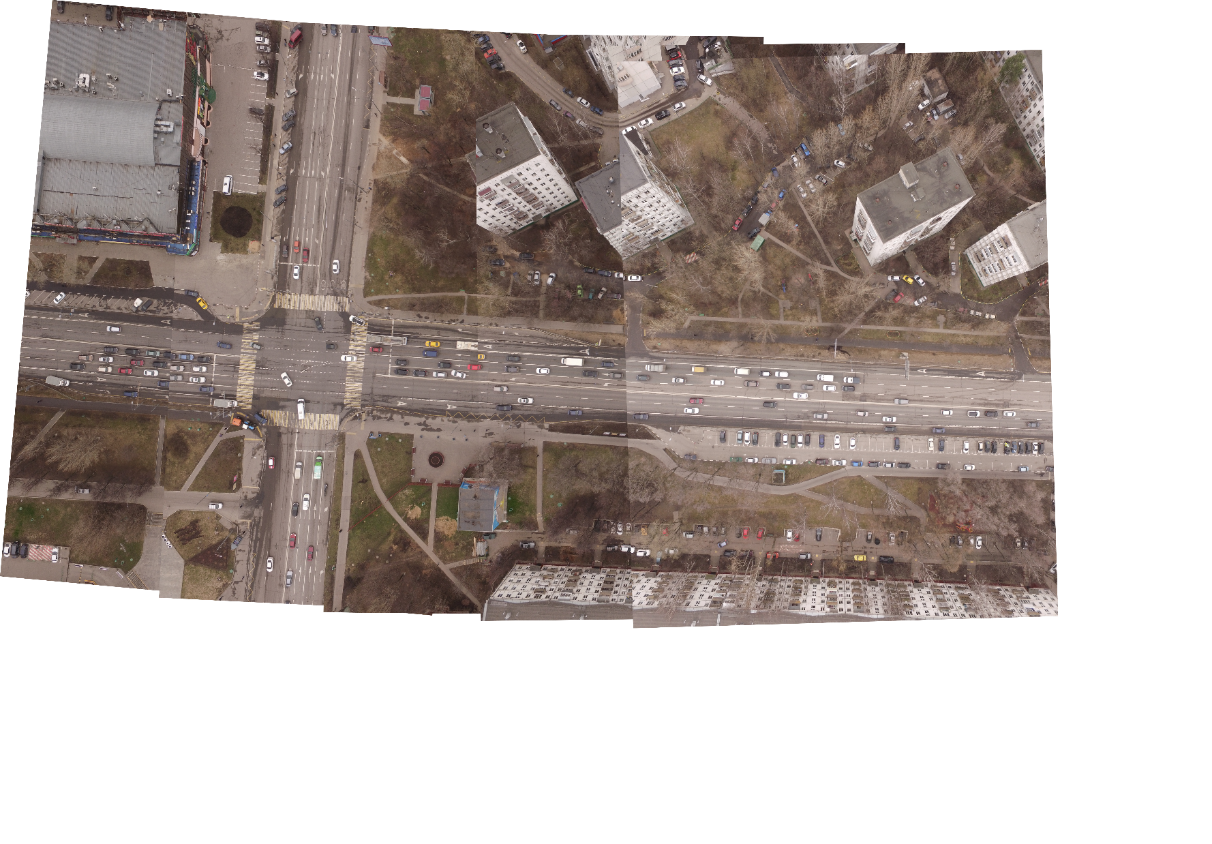
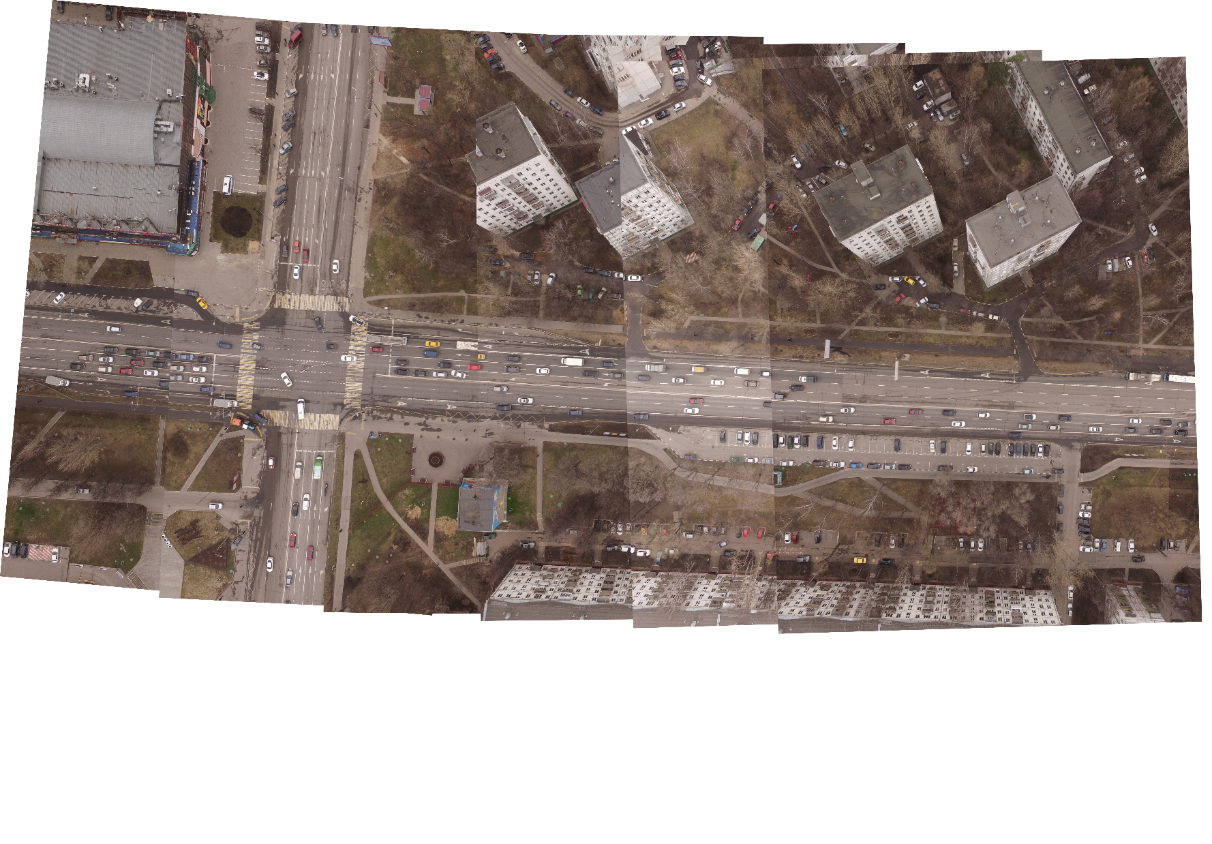
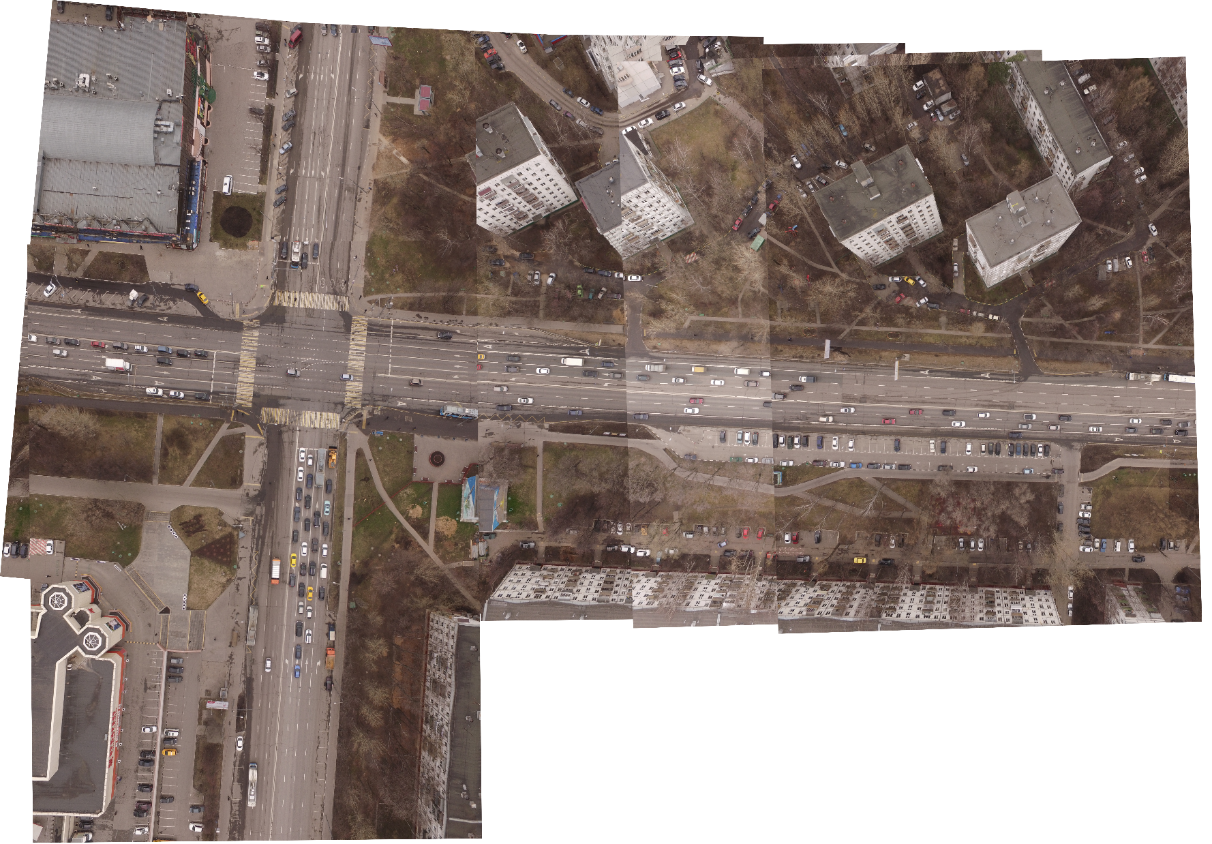
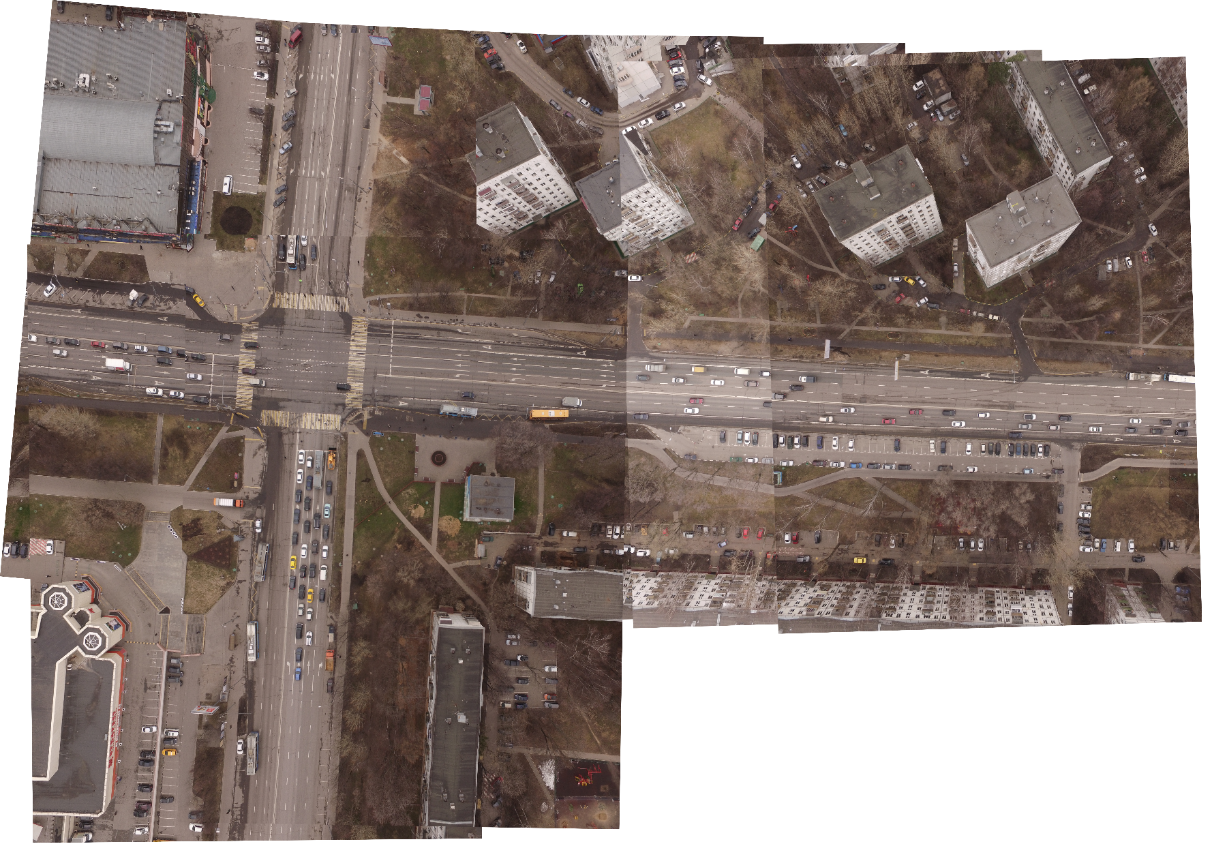
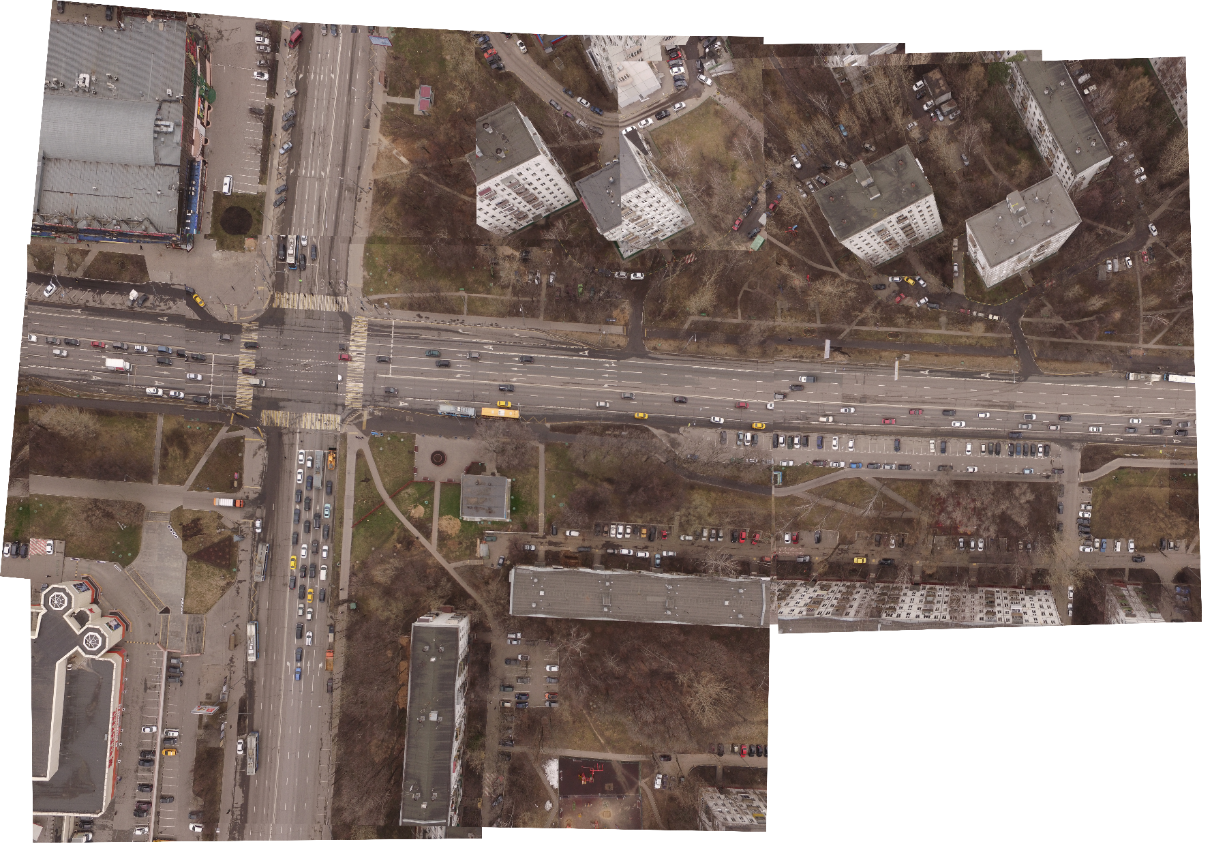
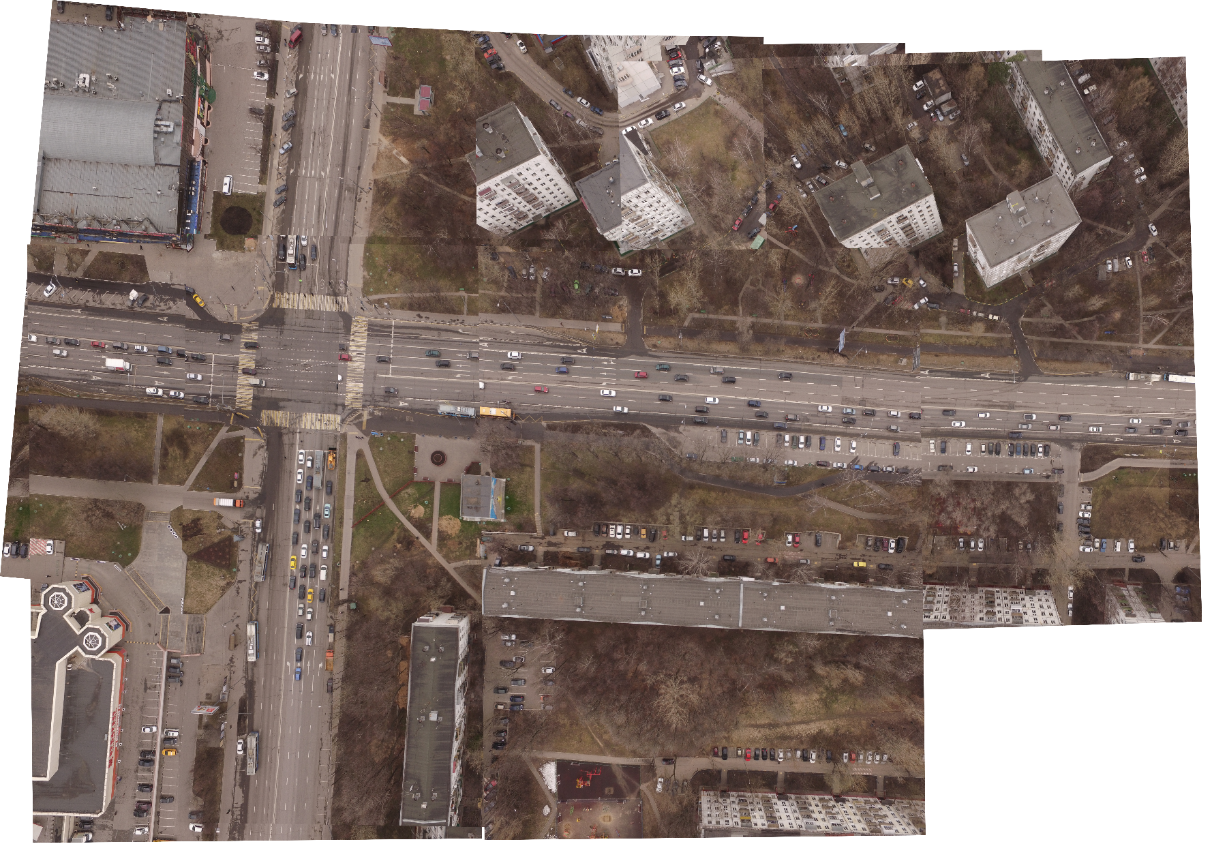
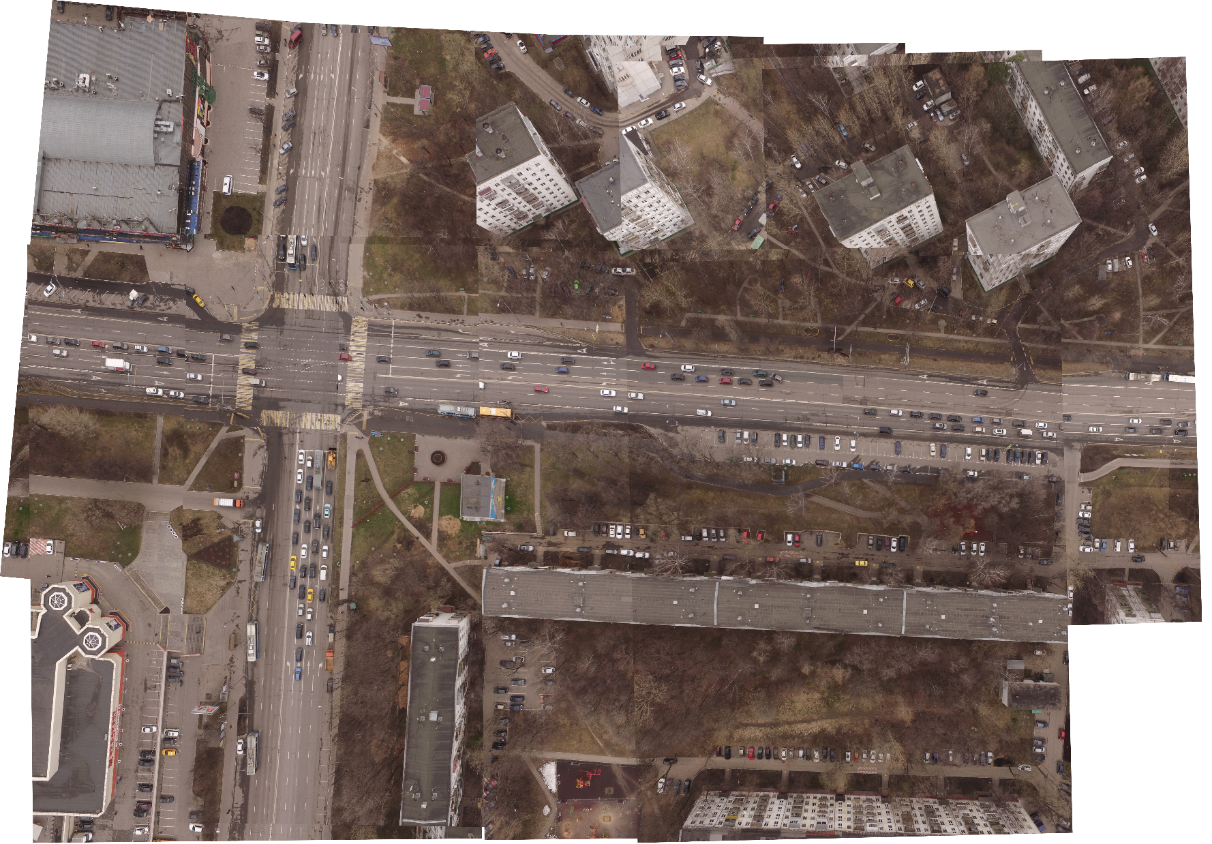
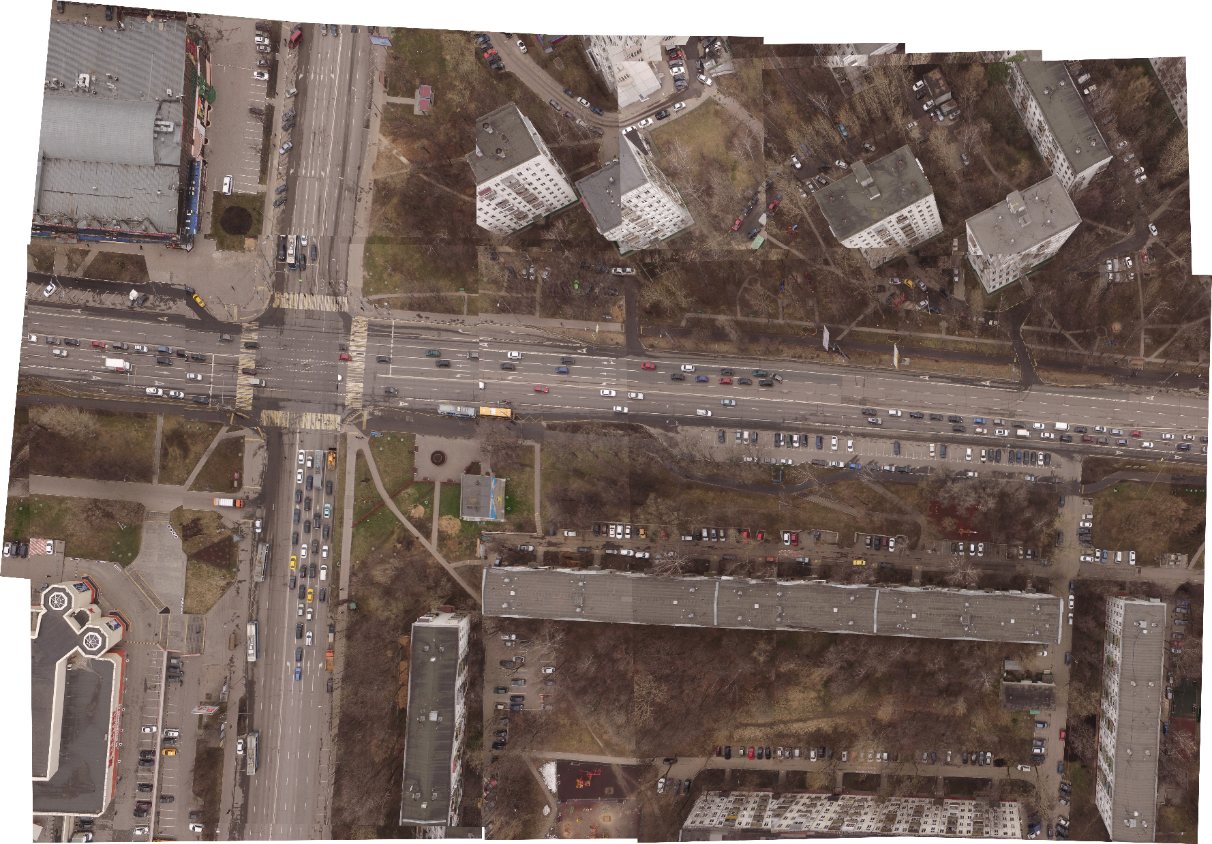
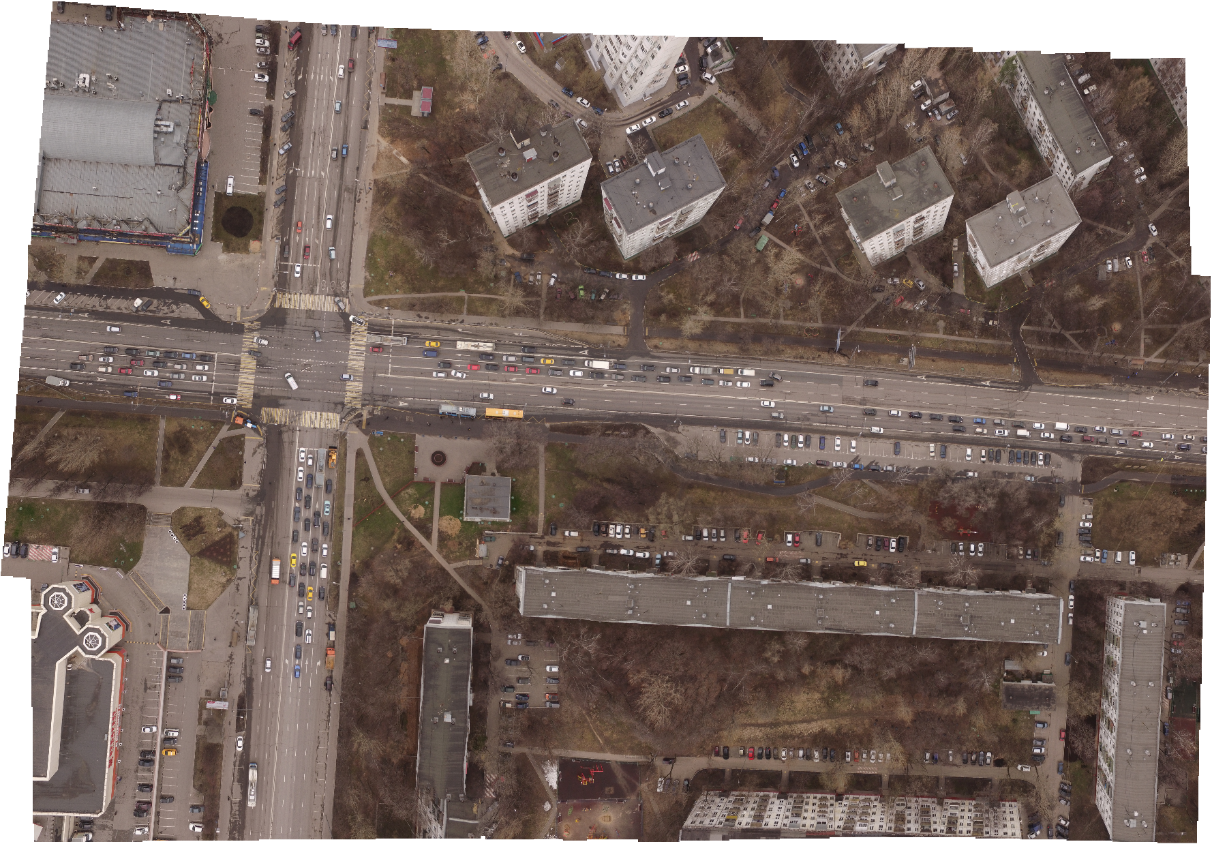
Перекрытие снимка
— доля площади снимка (аэроснимка), перекрываемая смежным снимком
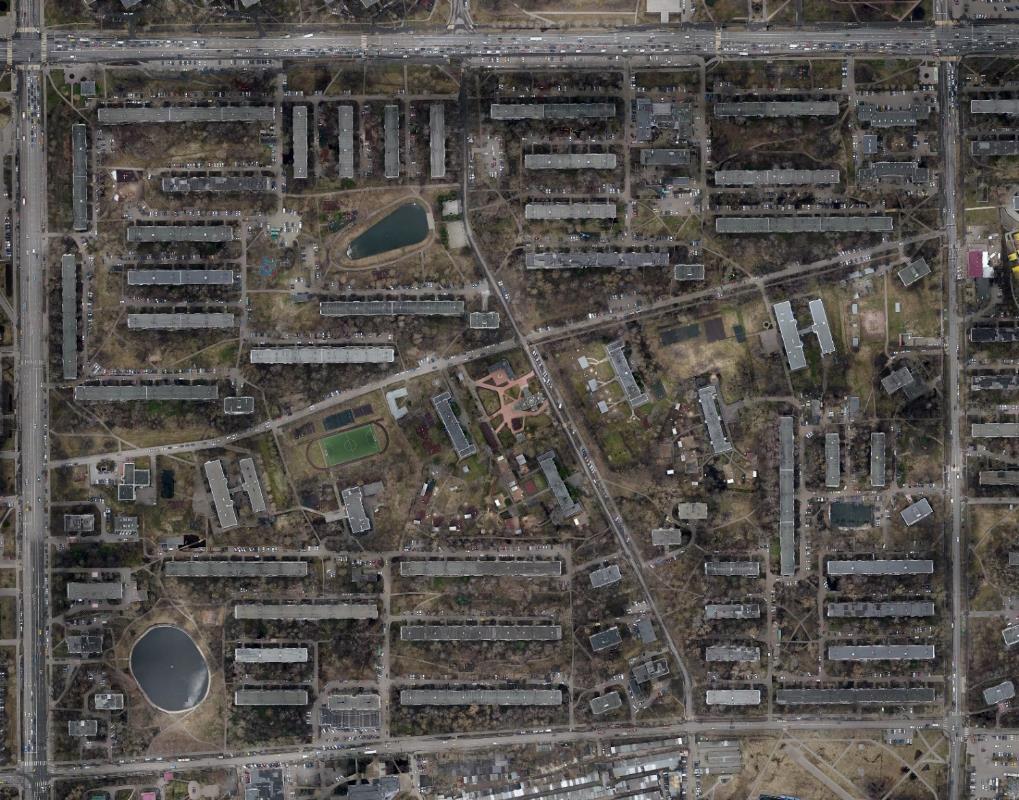
Перекрытия снимков
- Стереоэффект
- Триплет
- Px = 60%, Py = 40%
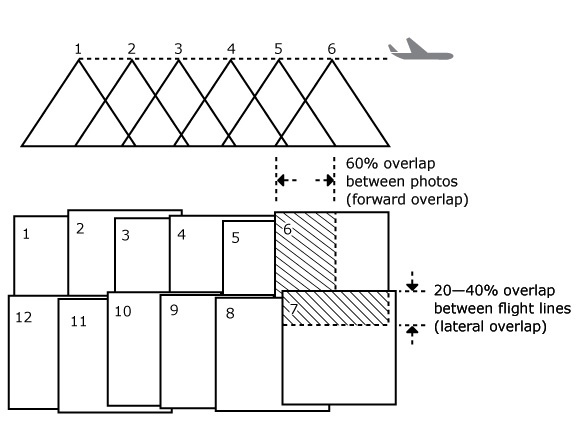
Перекрытия снимков
- Стереоэффект
- Триплет
- Px = 60%, Py = 40%
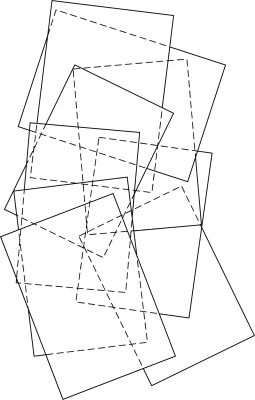
Перекрытия снимков
- Стереоэффект
- Триплет
- Px > 66%, Py > 50% (80%x60%)
- Bx
- Px
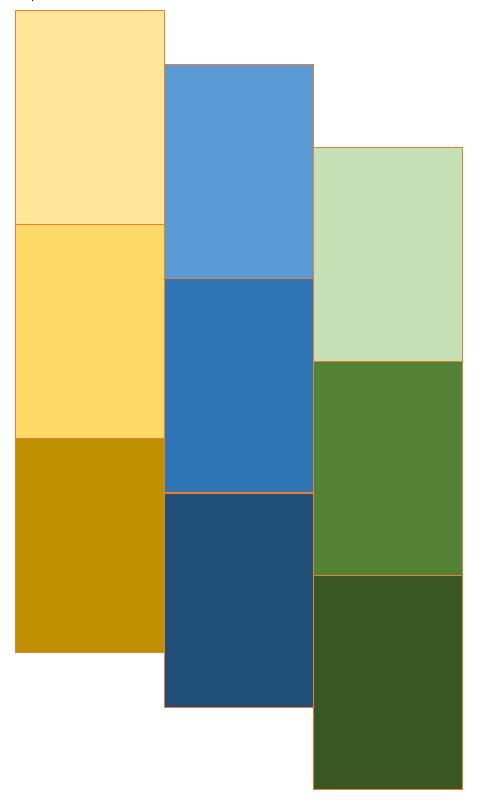
Базис фотографирования
- расстояние между соседними точками фотографирования (м).
- Bx
- Px
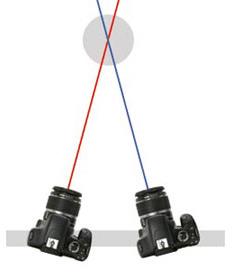
Плановая vs Конвергентная
- Базисы не работают!
- Нет адекватной теории!
- Bx
- Bx
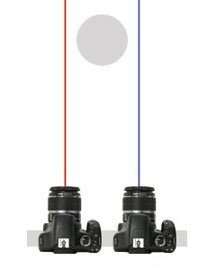
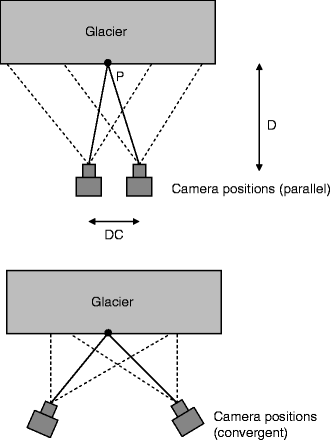
Конвергентная съемка
- B = 6 м
- = 30
- Px = 100%
- Какое перекрытие на снимках?
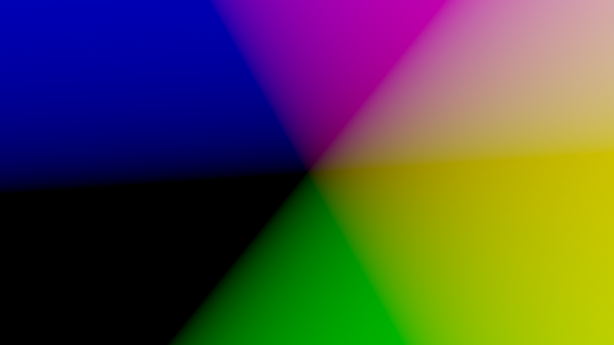
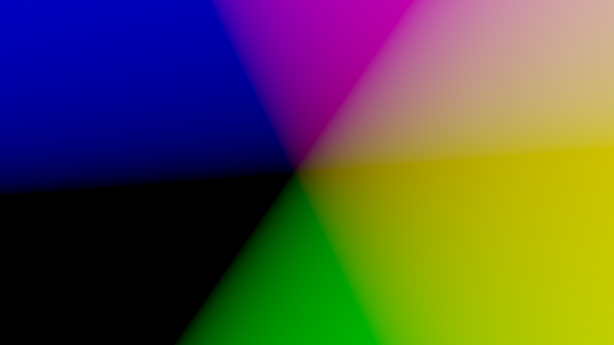
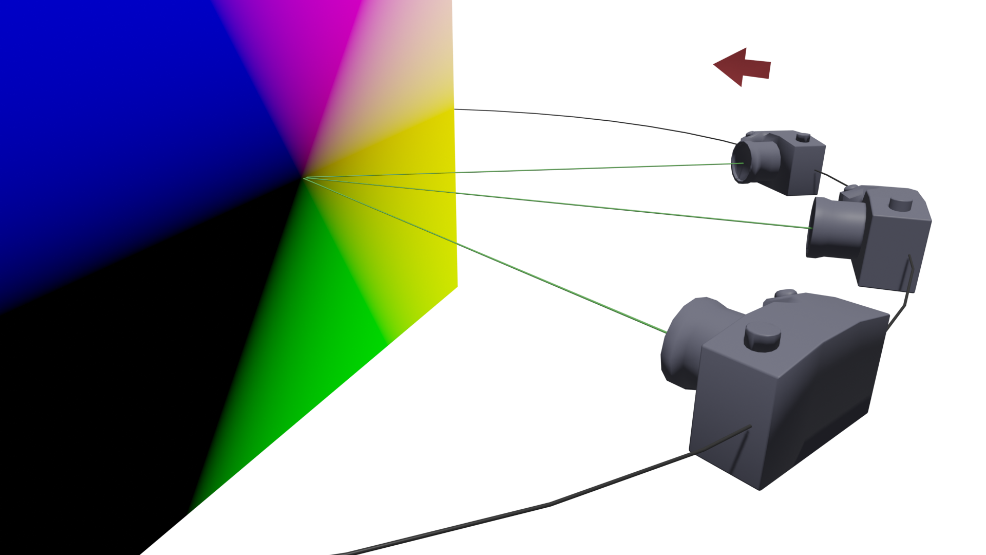
Конвергентная съемка
- Какое перекрытие на снимках?
- B = 6 м
- = 30
- Px = ???%
- ~30%
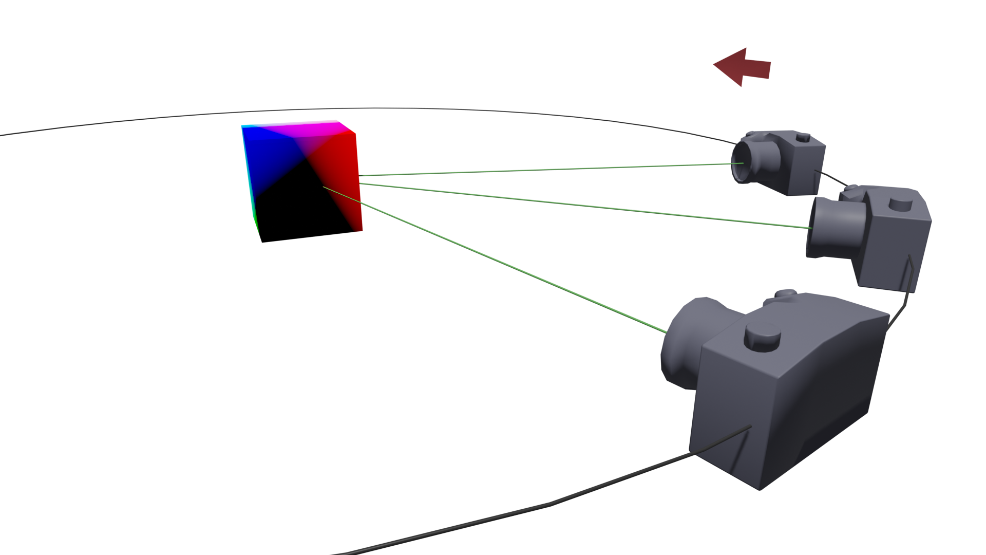
не участвуют в обработке
- Угол падения проектирующего луча к поверхности
- Какое перекрытие на снимках?
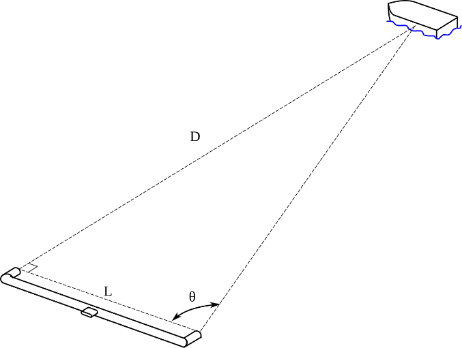
- Если угол между лучом и касательно станет более 45°, то коррелятор не сможет выявить общие точки на стереопарах, что ограничит нам угловой размер объекта 𝛀, видимый из точки фотографирования
- низкое разрешение
- Px < 30 %
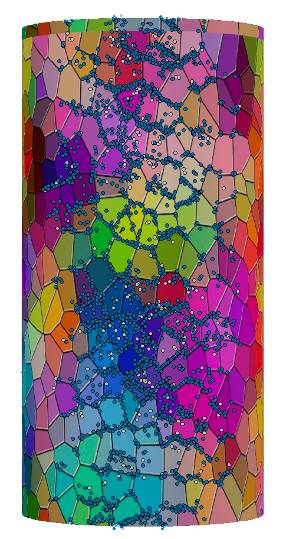
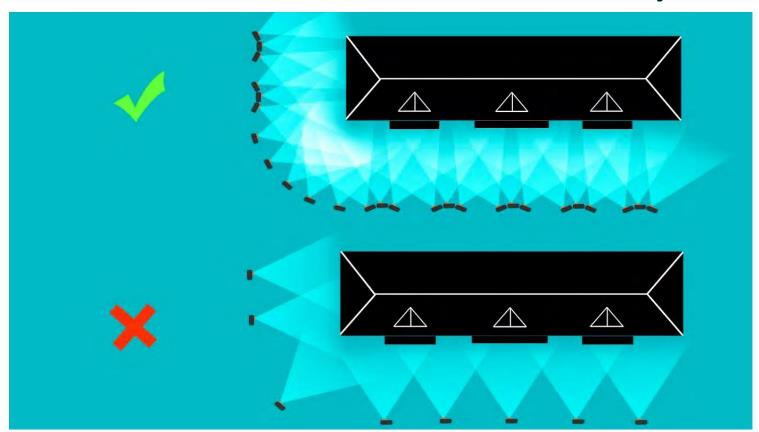
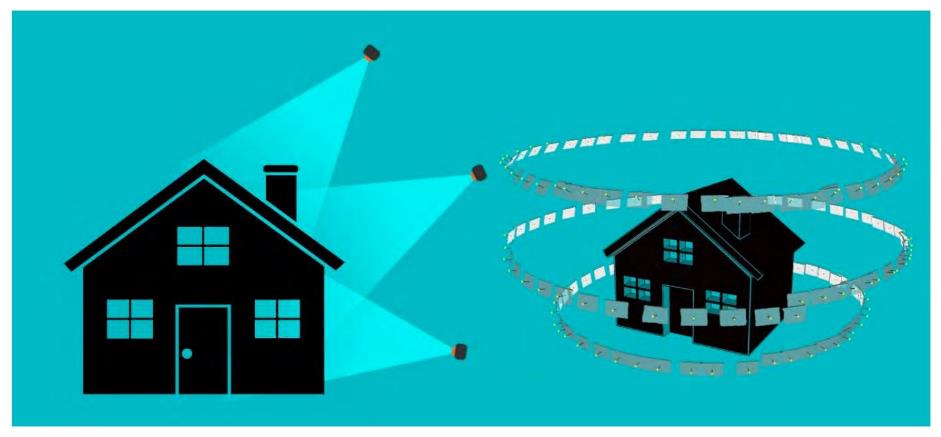
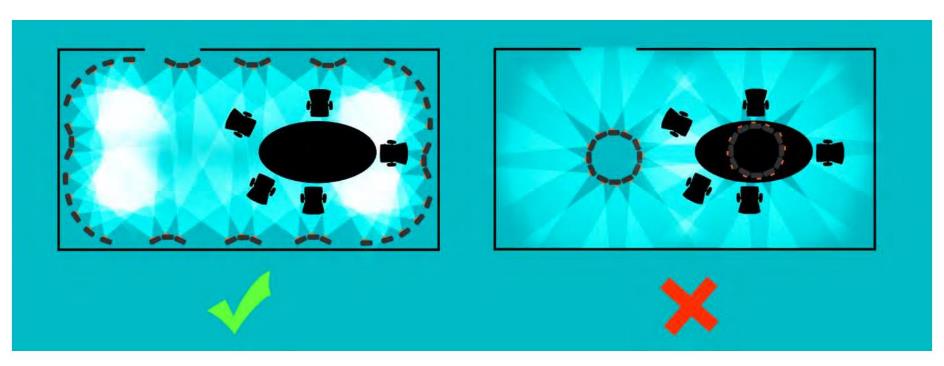
Существующие рекомендации
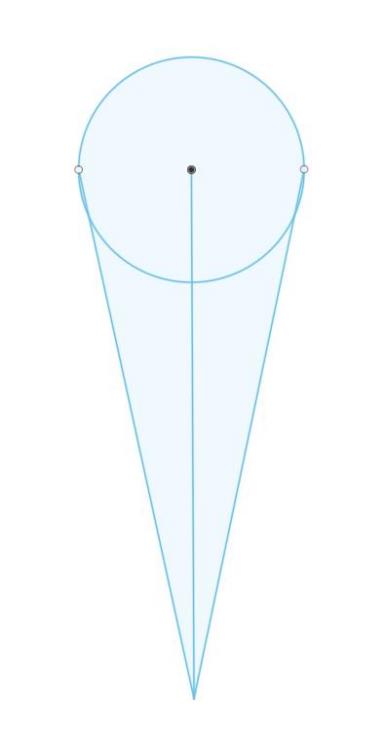
Захват одним снимком
- С одного ракурса в идеальных условиях видно 50% объекта
- Если представить объект в виде цилиндра, то на одном изображении будет отображаться сегмент в 180 объекта
- Угловой размер объекта видимый из
- точки фотографирования Ω = 180 .
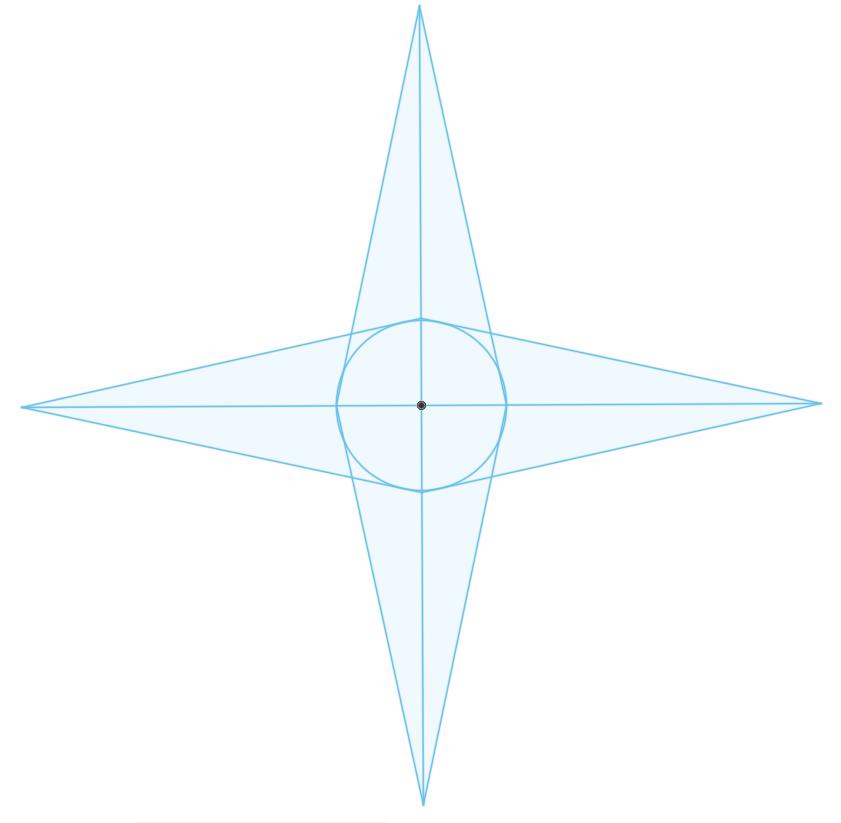
Конвергентная съемка
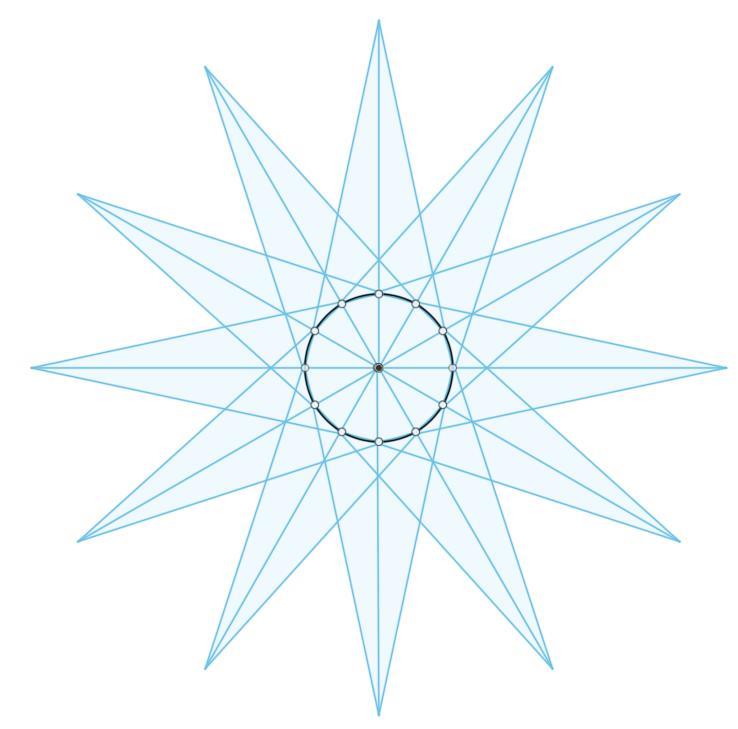
- Для обеспечения полного покрытия объекта стереопарами необходимо 4 снимка
- Стереоэффект
- Px = 50%
- …но без триплетов мы не сможем объединить эти стереопары между собой!
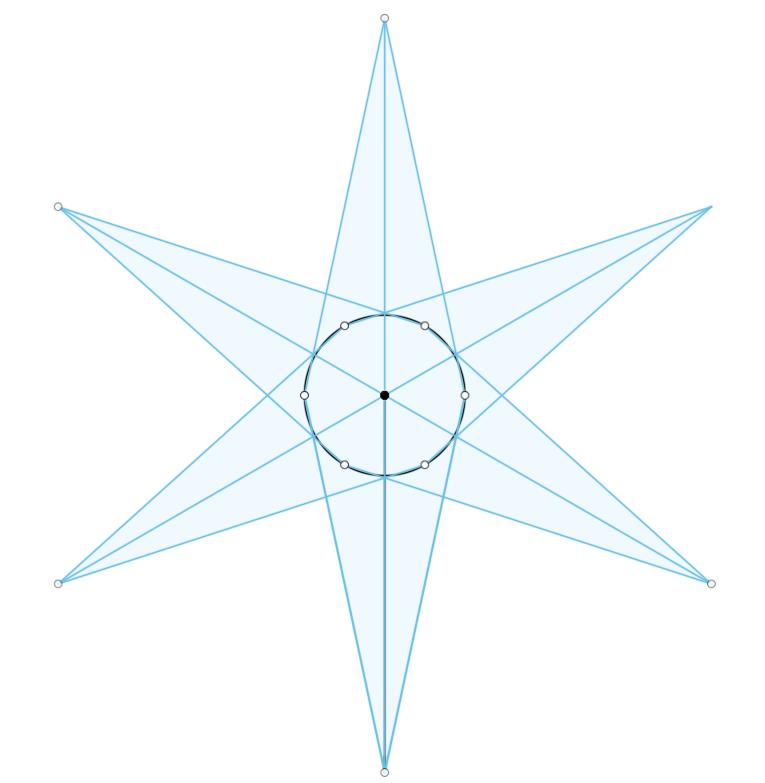
Конвергентная съемка
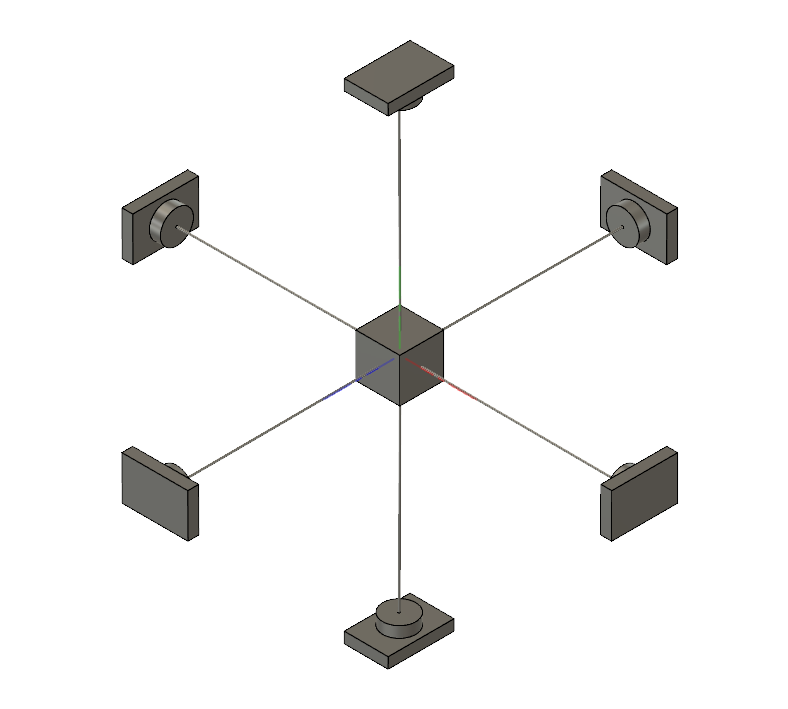
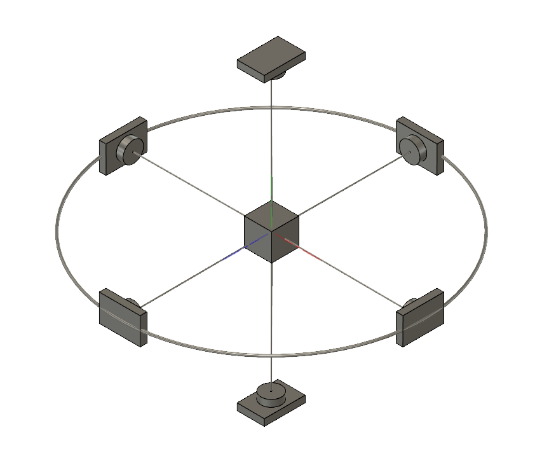
- Для обеспечения съемки триплетами необходимо 6 снимков
- Стереоэффект
- Триплеты
- Px = 66%
Угол падения проектирующего луча к поверхности
Если угол между лучом и касательно станет более 45°, то коррелятор не сможет выявить общие точки на стереопарах, что ограничит нам угловой размер объекта 𝛀, видимый из точки фотографирования
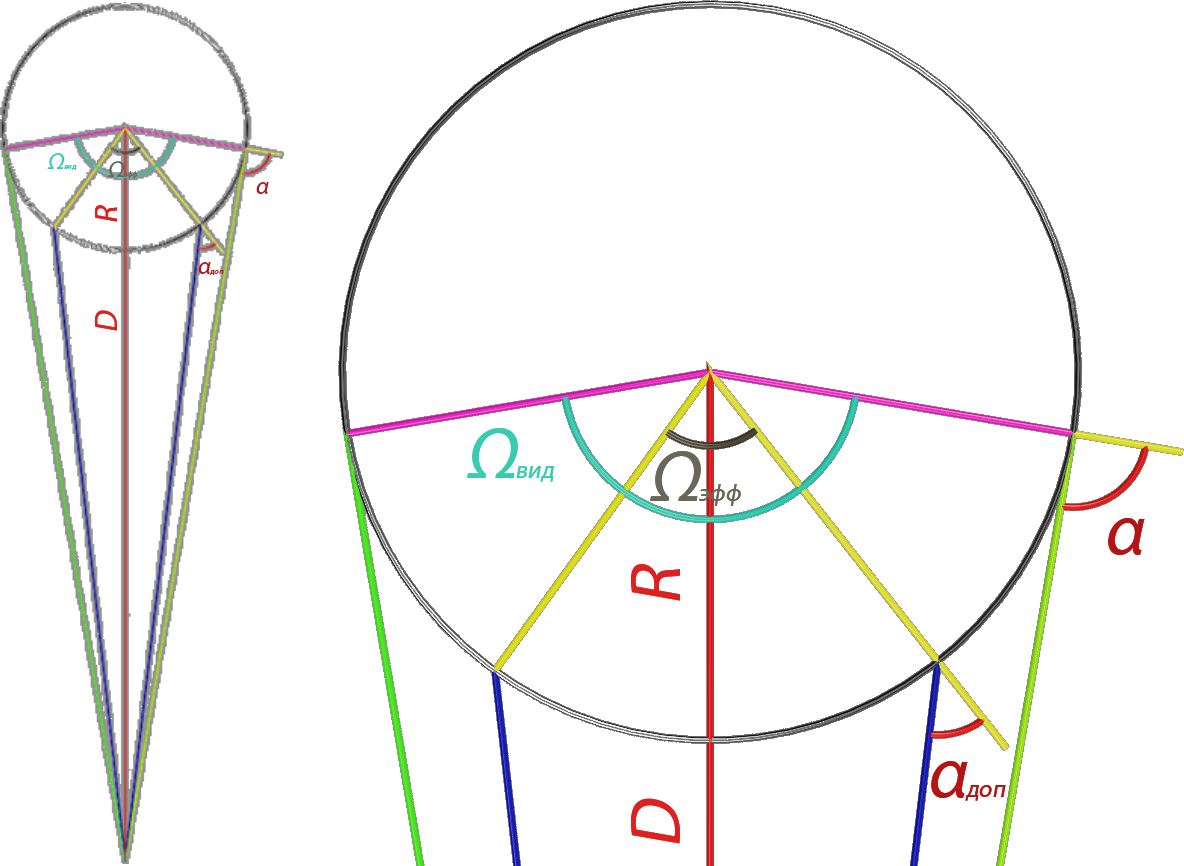
Конвергентная съемка
- Эффективный угловой размер объекта существенно меньше Ω < 180
- Стереоэффект
- Триплеты
- Px > 66%
- - угол конвергенции, он же угол поворота объекта относительно фотоаппарата
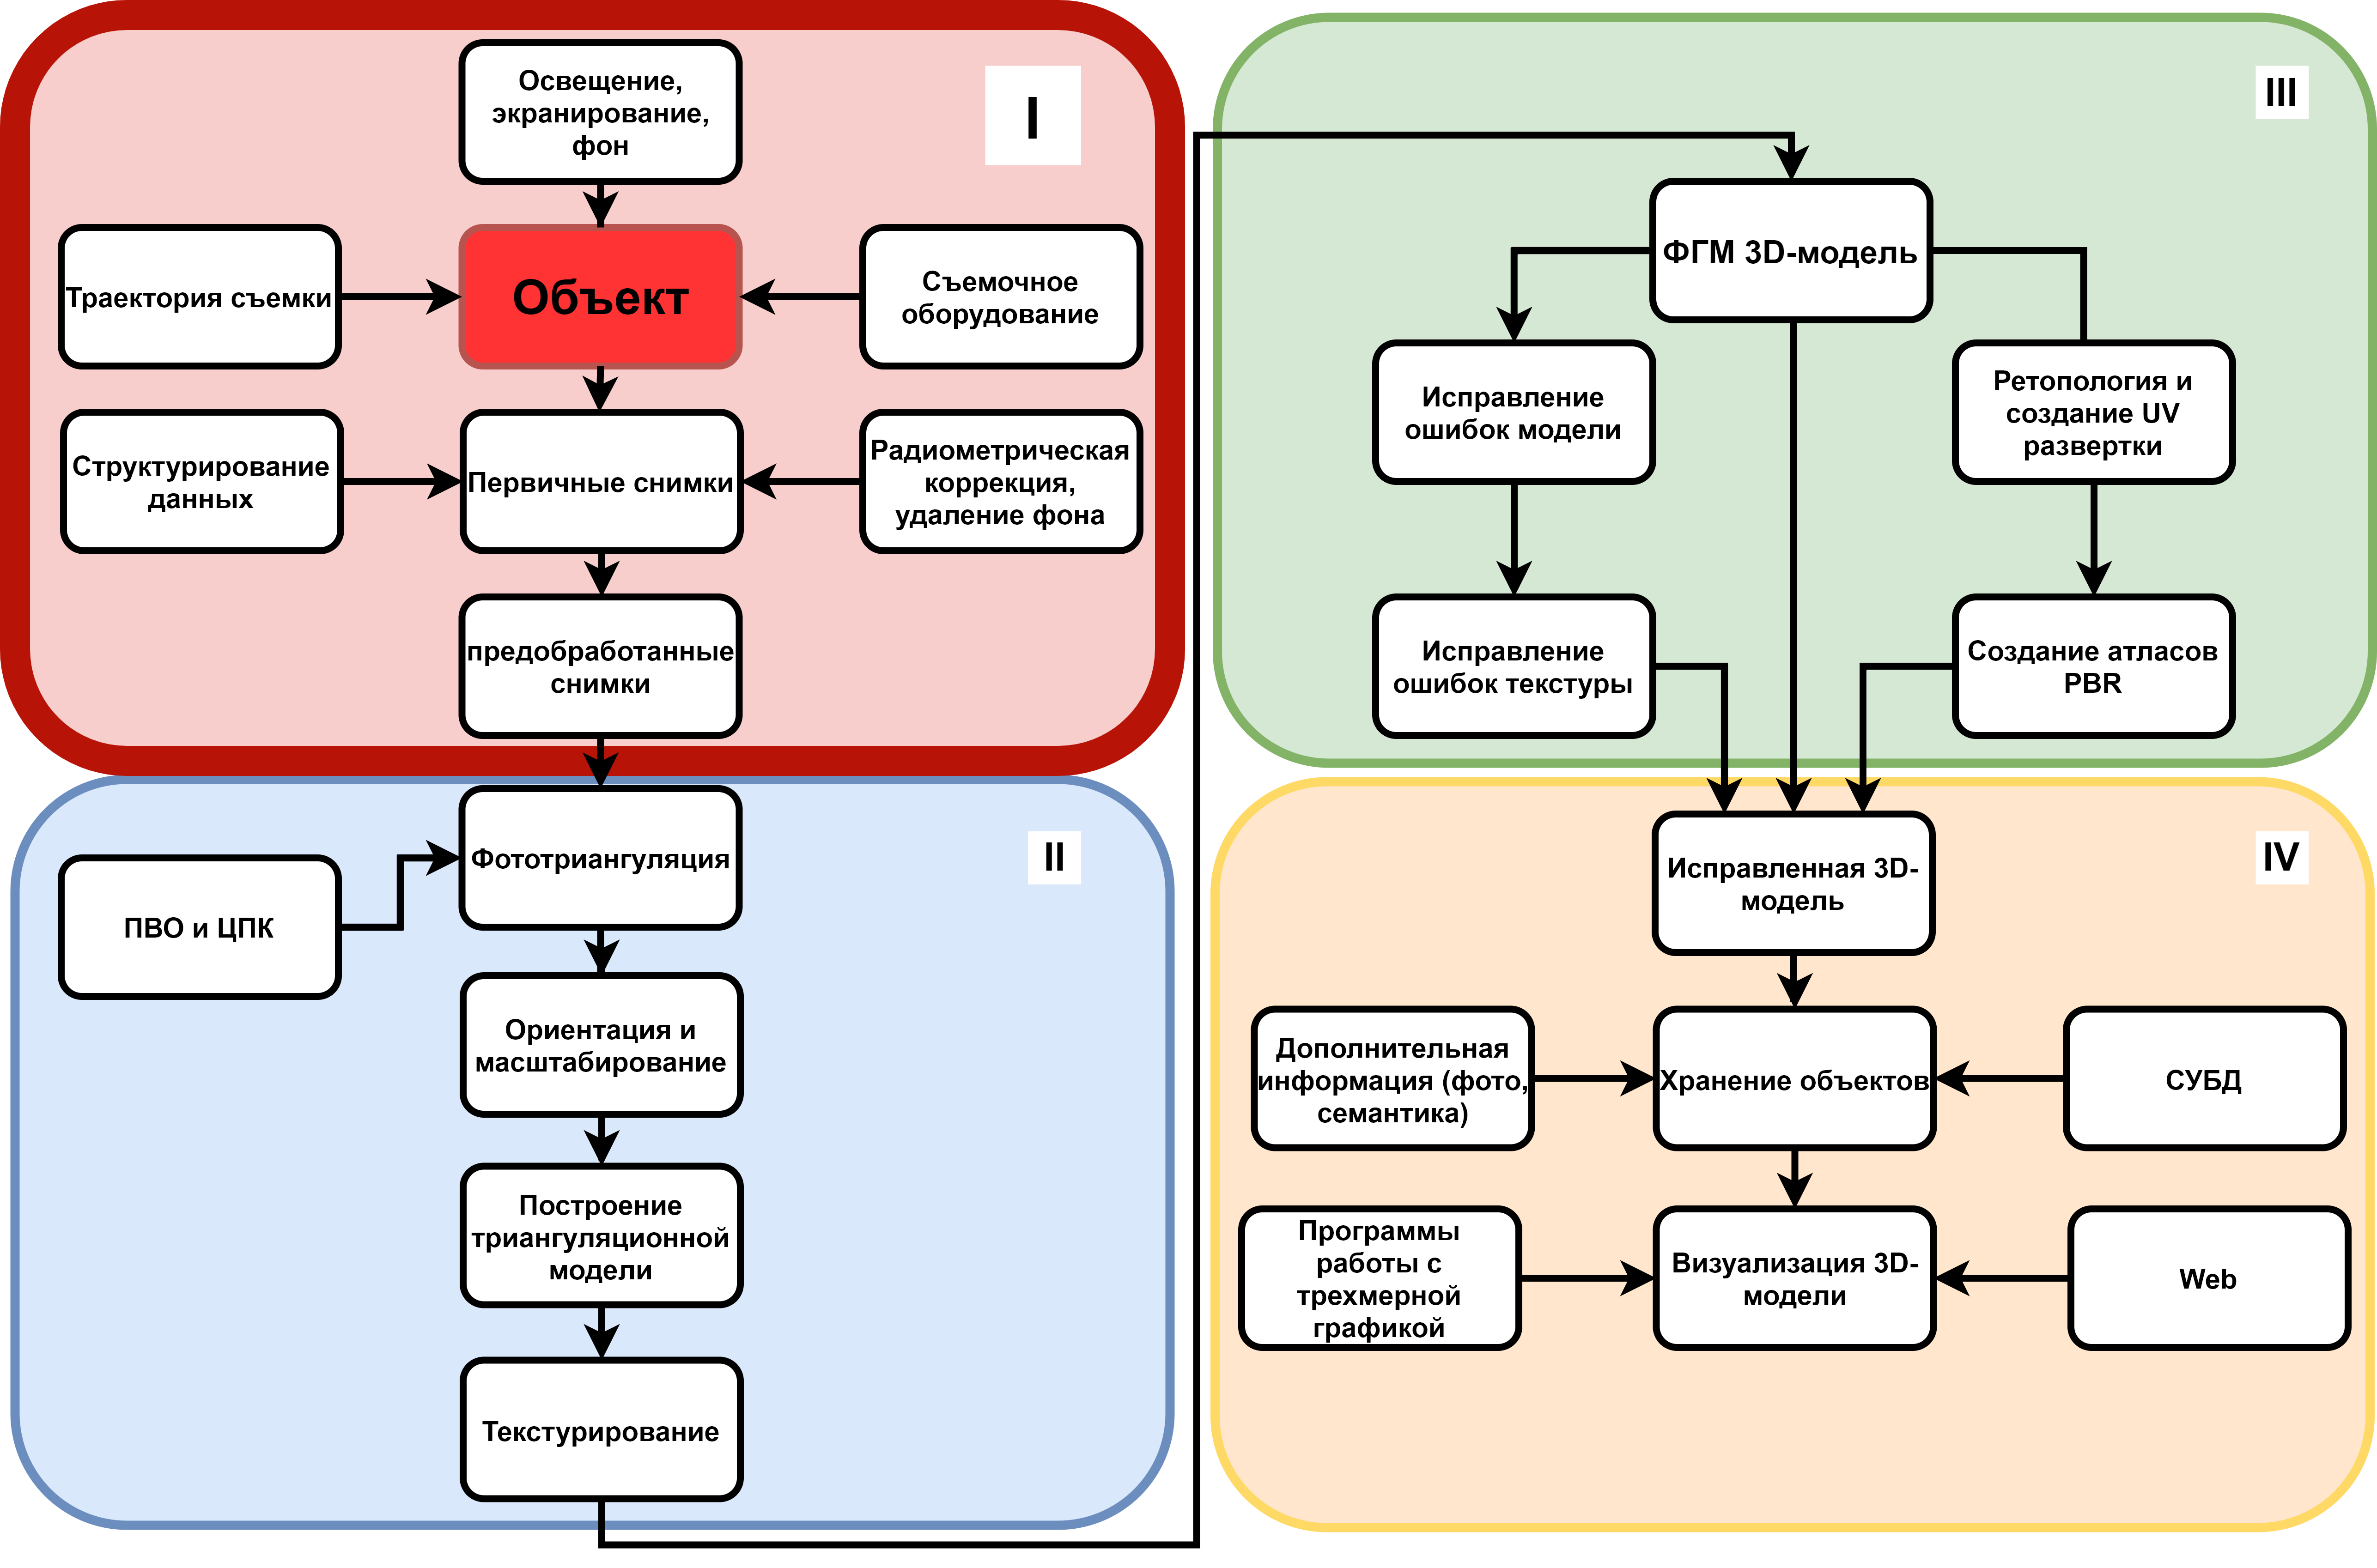
Технология создания 3D-модели
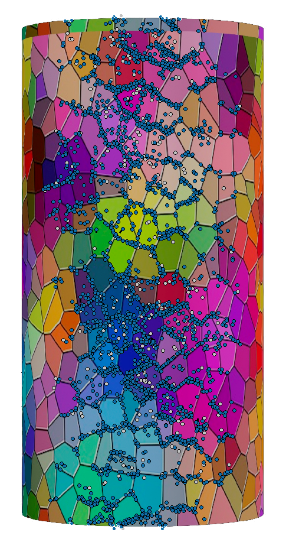
Недостаточное межмаршрутное перекрытие!
Помните о корреляторе!
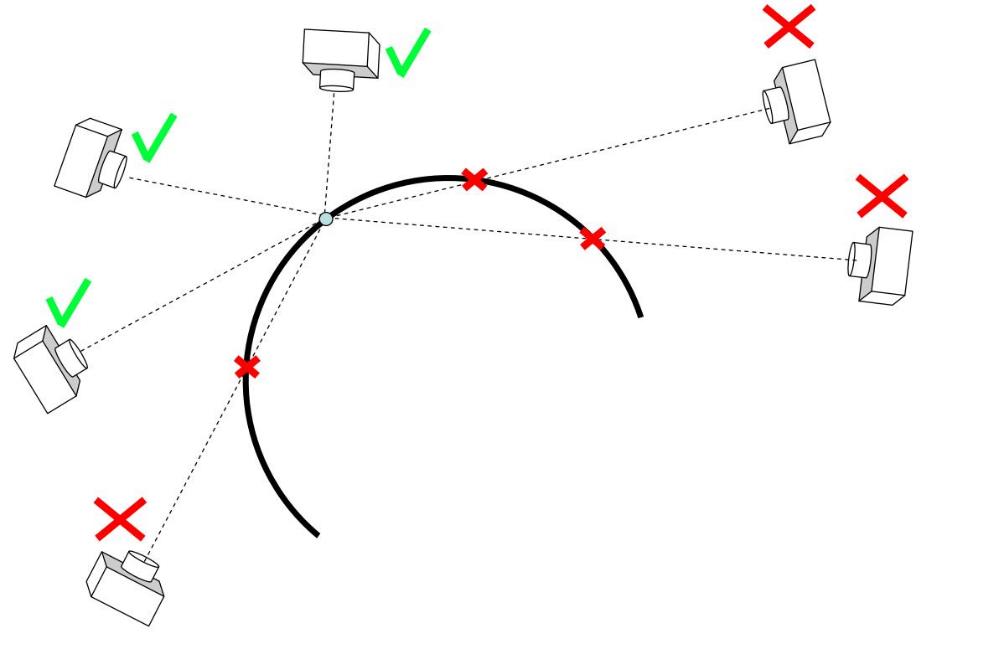
Проблема окклюзии
Для вычисления геометрии с использованием взаимной ориентации снимков требуется видимость камеры. В то же время, чтобы рассчитать видимость камеры, требуется наличие геометрии.
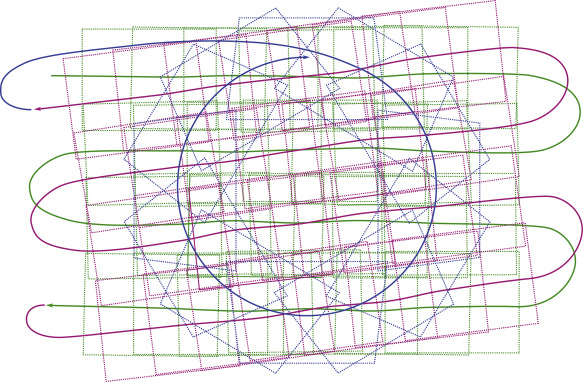
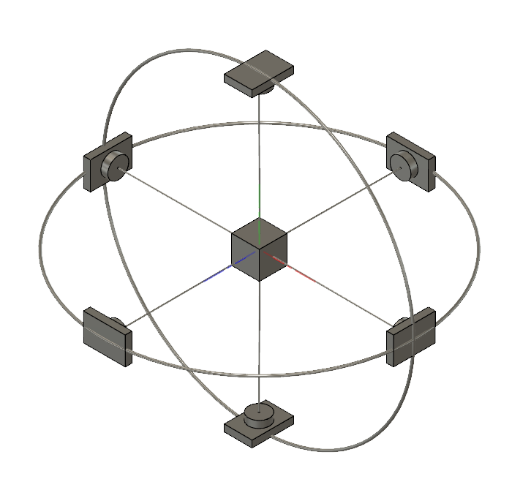
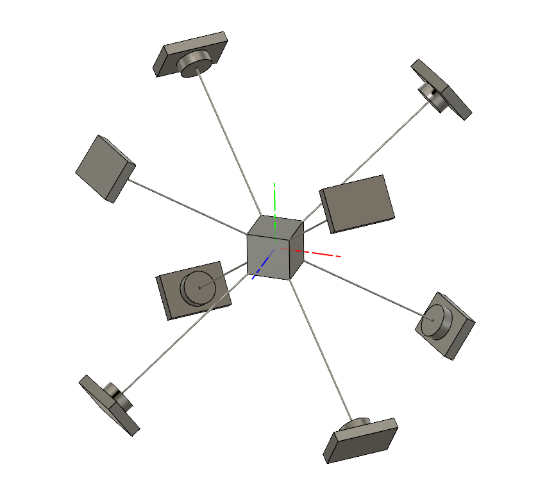
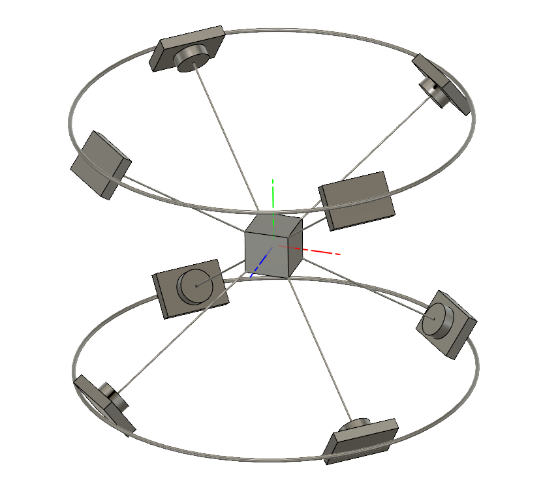
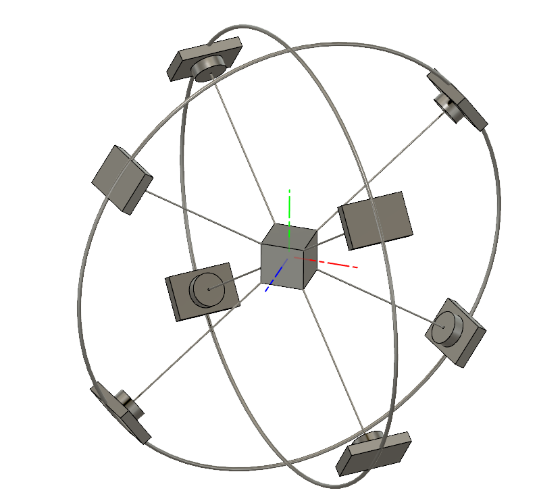
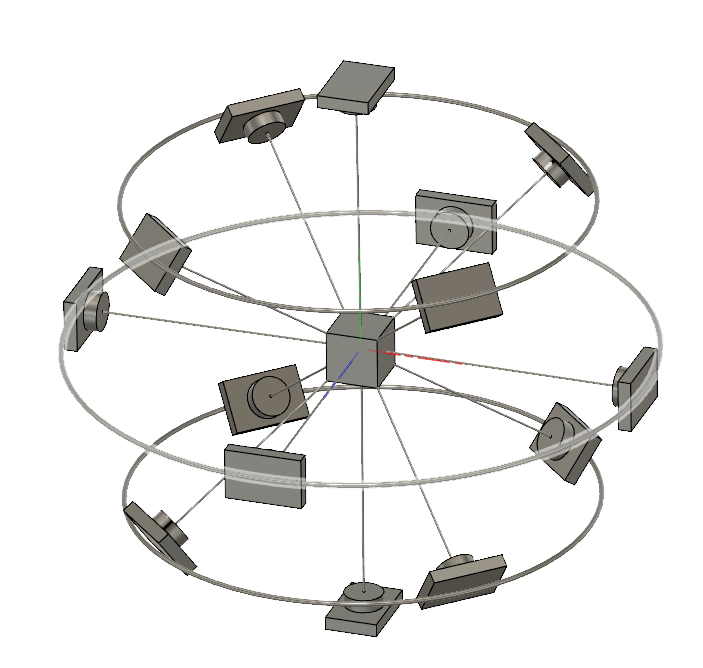
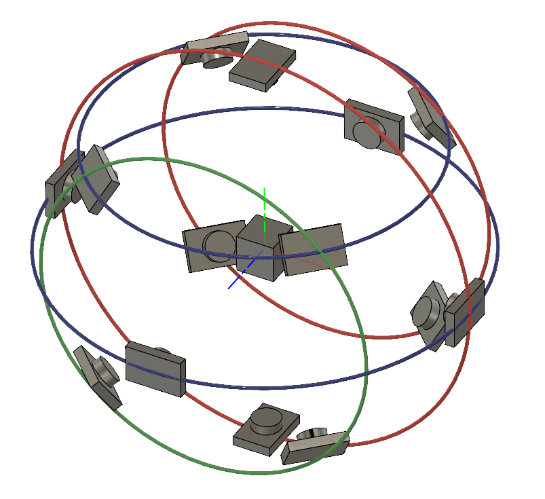
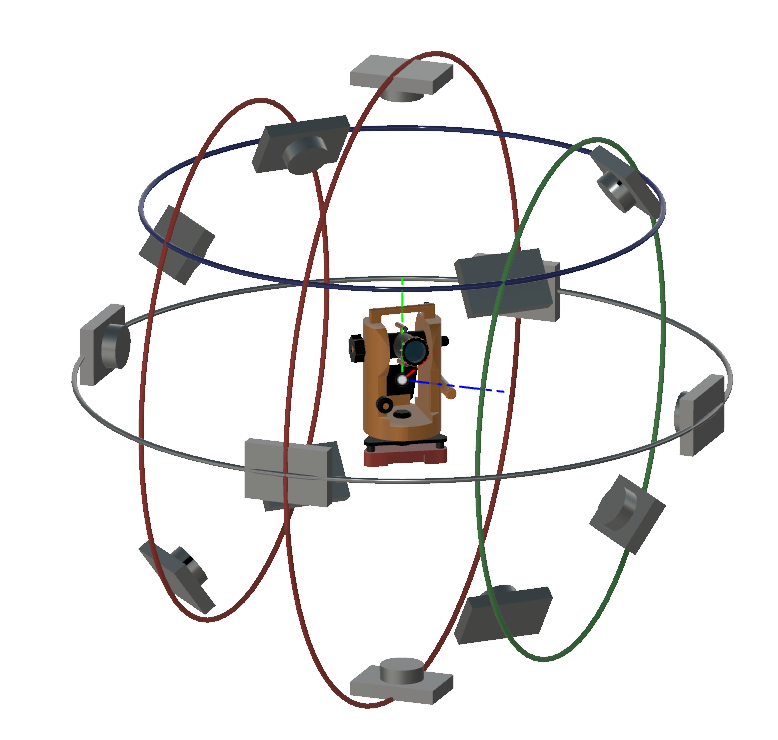
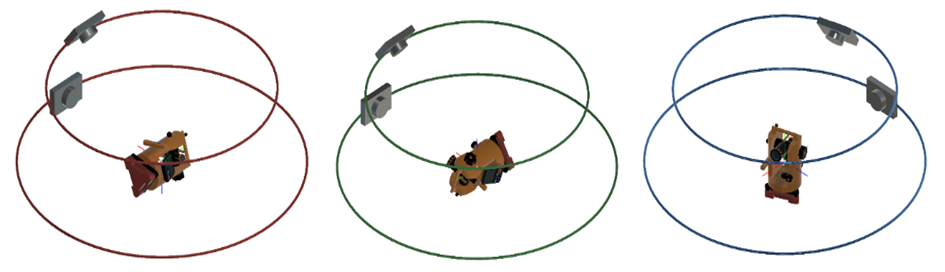
Синим цветом обозначены траектории маршрутов при вертикальном расположении объекта
Красным и зеленым цветом обозначены траектории маршрутов при горизонтальном расположении объекта (на боку)
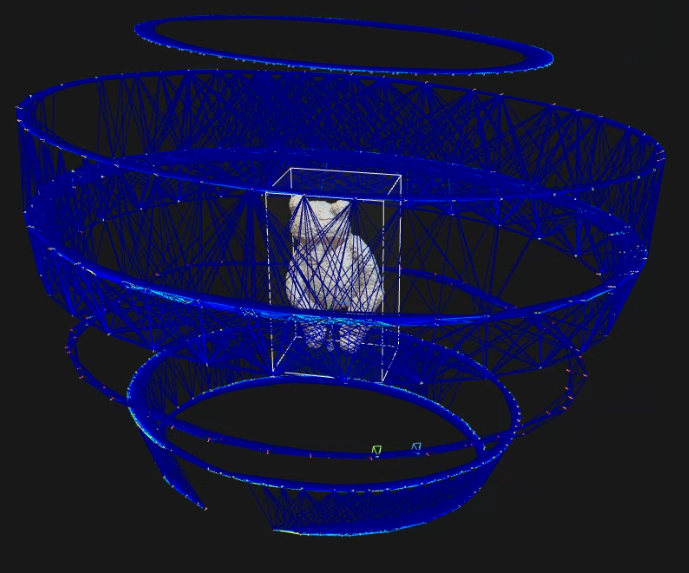
Траектория маршрутов и их количество
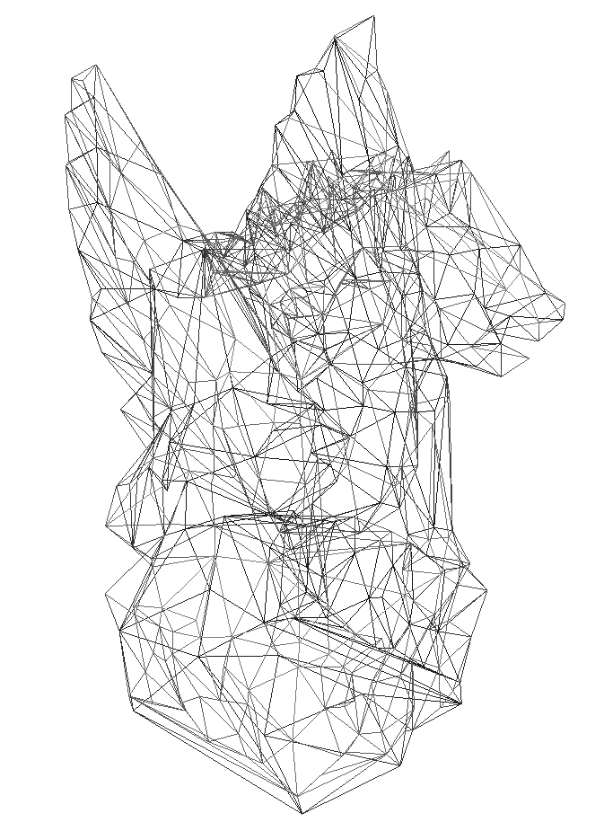
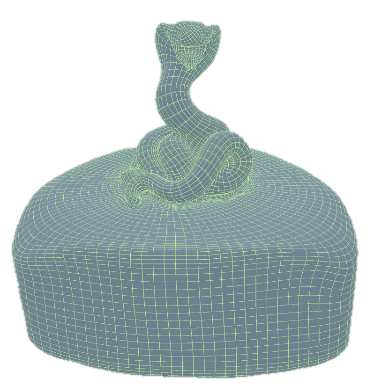
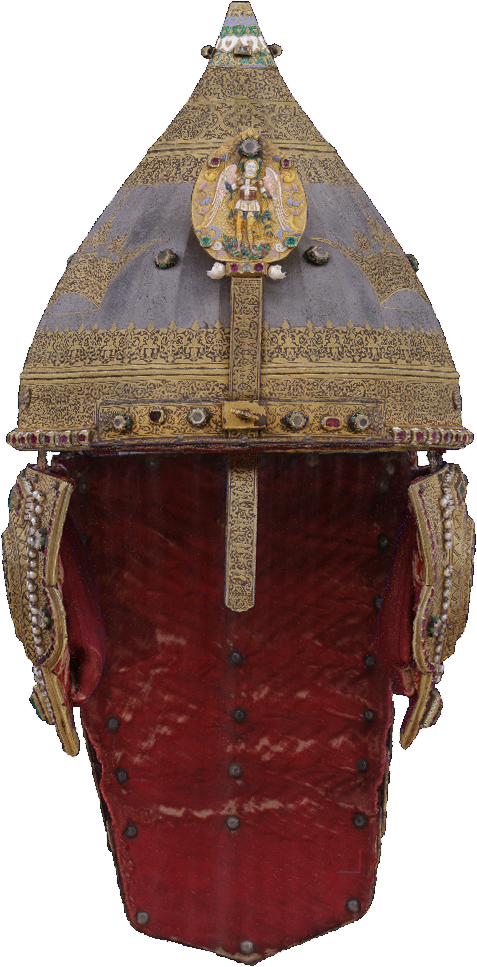
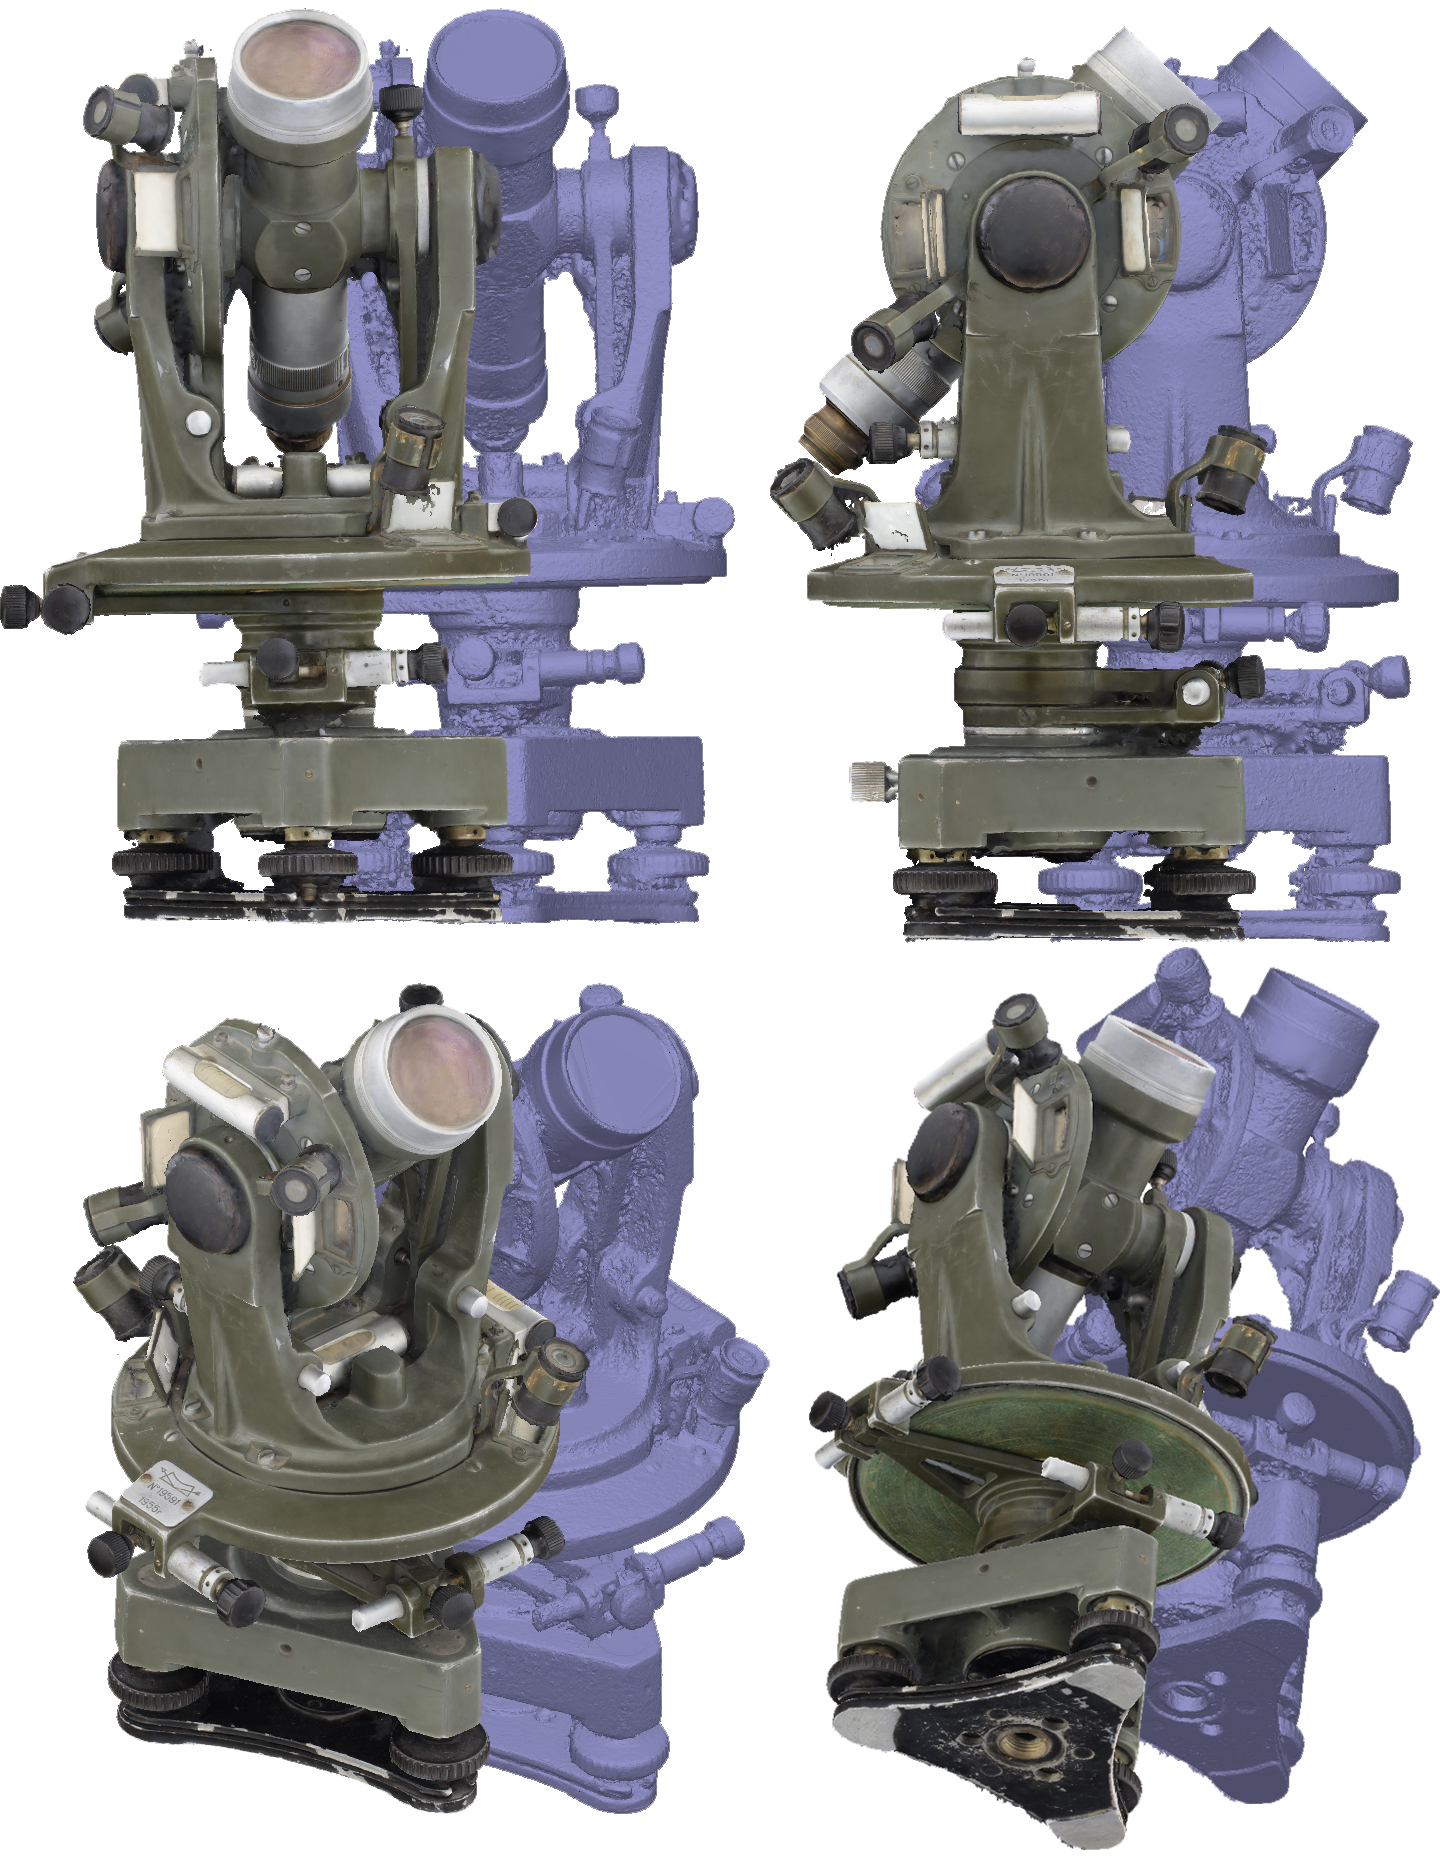
1 000 000 граней (105 Мб) 500 000 граней (36 Мб) 10 000 граней (650 Кб) 1000 граней (60 Кб)
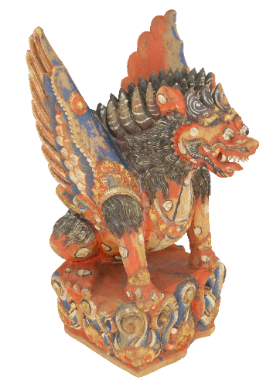
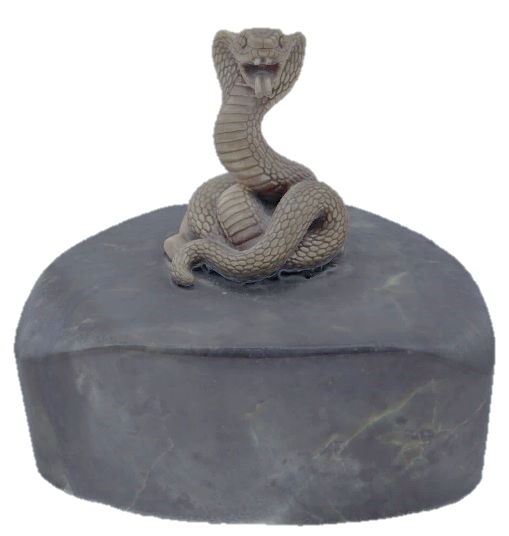
- Объект-прототип (фото)
- Упрощение и ретопология
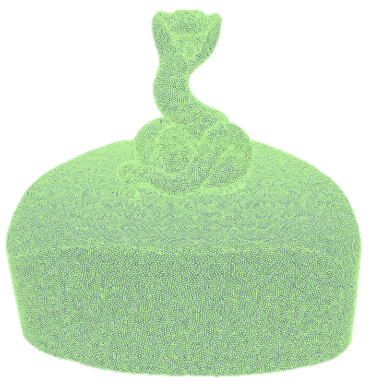
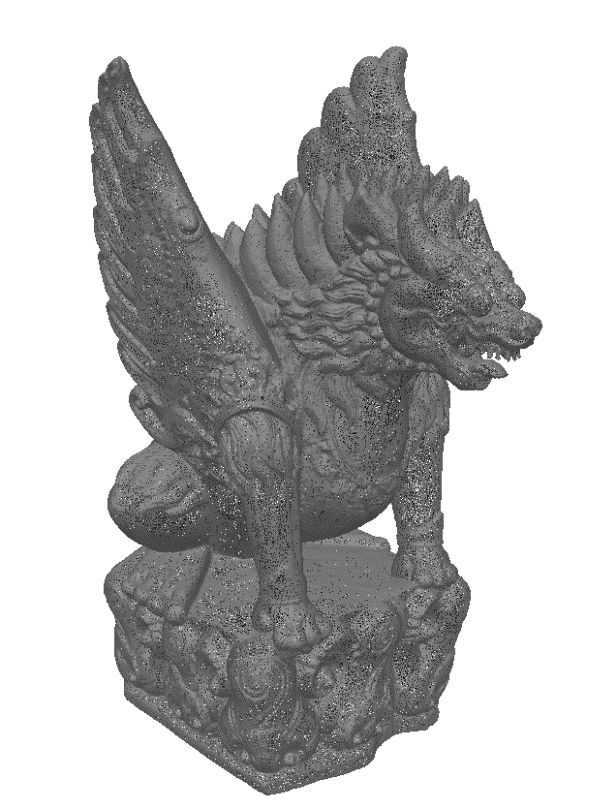
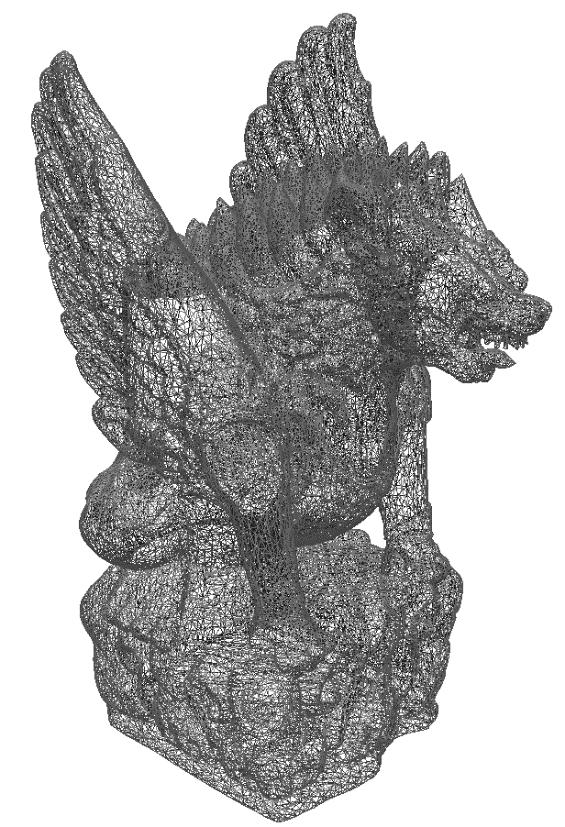
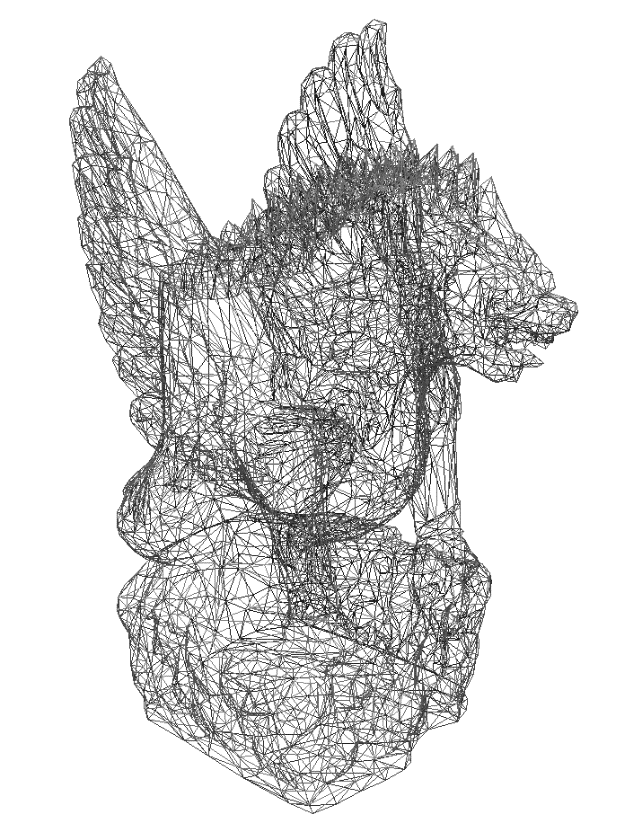
http://dryga.9055581347.myjino.ru/VR/zmeya/
- Многоплановая фотография VR-object: http://dryga.9055581347.myjino.ru/VR/theodolite/ http://pano.atlasgeo.ru/Dissertation/compass/
- Использование специализированных сайтов: https://sketchfab.com/models/4d48e6903ebe4560ae202d417ab4aded/embed
- Использование веб интерфейсов и специальных библиотек (WebGL): http://pano.atlasgeo.ru/measure_test/ http://dryga.9055581347.myjino.ru/3D/Slon/
- Тайловая визуализация: http://dryga.9055581347.myjino.ru/evpatoria/3D/
- Видео: https://youtu.be/iQTSpnAKPz4
- Дополненная реальность: https://augment.com
- Способы визуализации в Web среде:
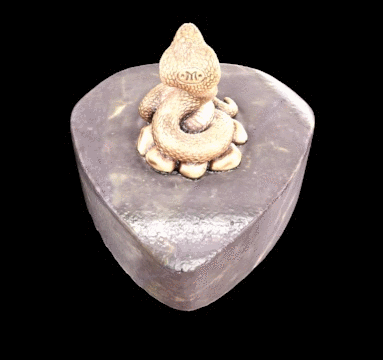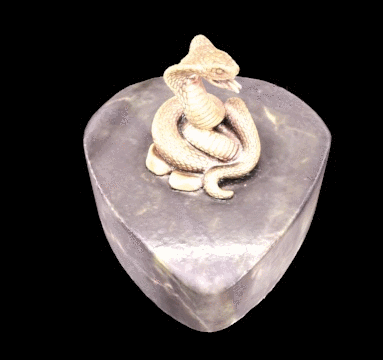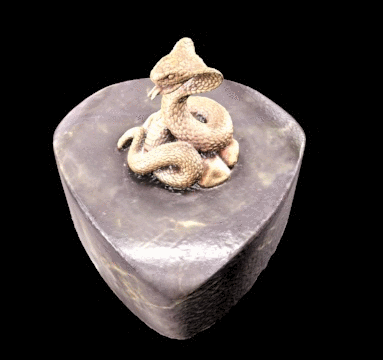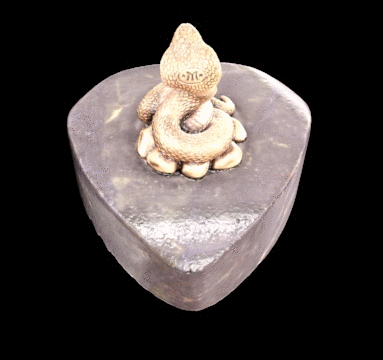
Съемка для голографического 3D-проектора
Дрыга Данила Олегович
- +7(916)030-62-56
- hopkuh@gmail.com
- Спасибо за внимание
- sketchfab.com/hopkuh


Дополнительная литература
- Методические указания по созданию трёхмерной модели в домашних условиях: docs.google.com
- Официальная инструкция Unity по фотограмметрии: unity3d.com
- Руководство пользователя Agisoft Metashape: agisoft.com/pdf/metashape-pro_1_5_ru.pdf
- Пошаговое руководство: Построение 3D модели в программе Agisoft: agisoft.com/pdf/PS_1.1